
 智联海
移动操作机器人底盘停靠如何核验位置
移动底盘到达工位并不自动意味着机械臂末端已经处于所需位置。底盘停靠、坐标关系和夹具工件位置要分别验证。
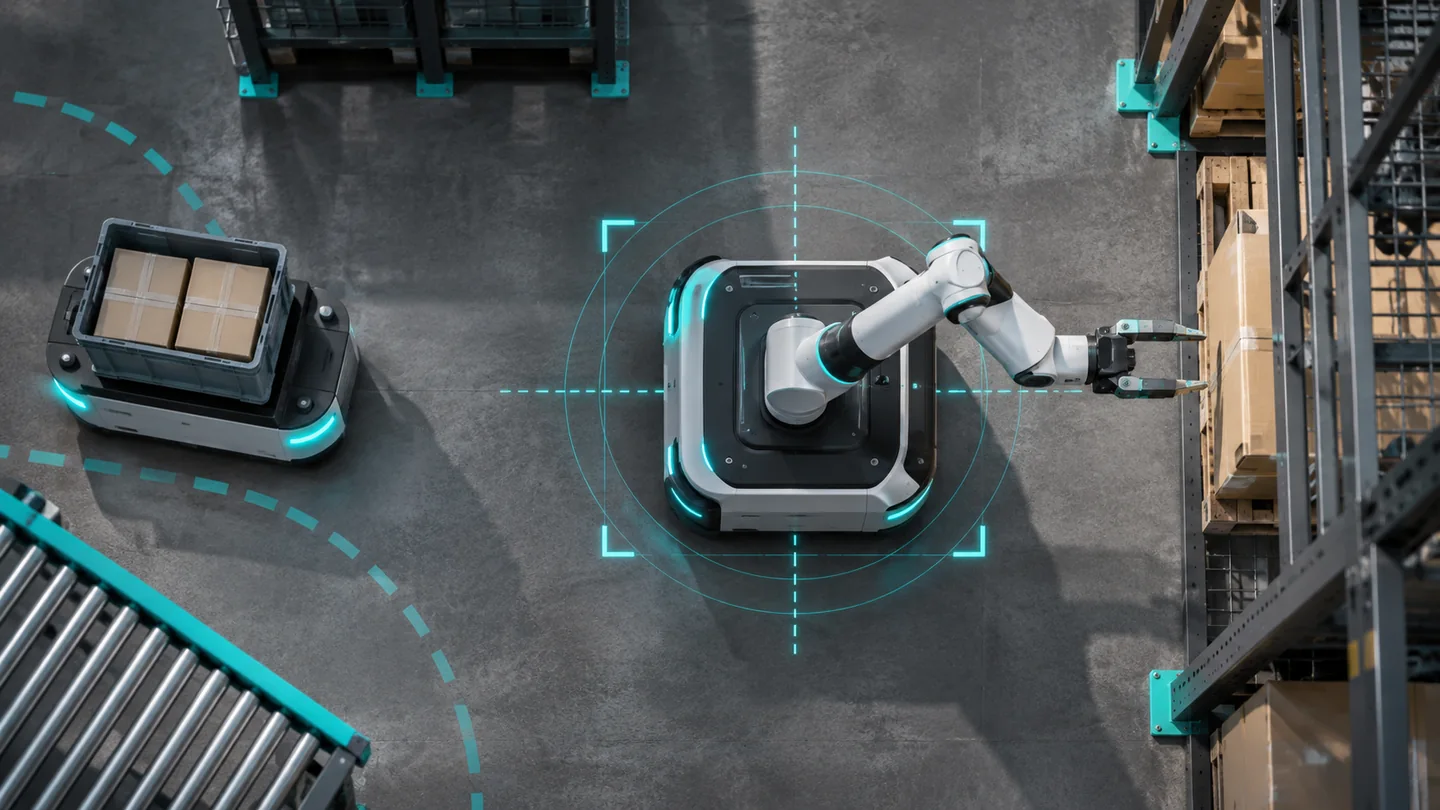
定义停靠参照
说明工位参照、底盘停靠状态及所需测量方法,明确供应商指标采用的坐标和条件。
测量多次停靠
在已批准的测试方案下重复实际任务,记录每次停靠状态、环境和测量结果;不将单次结果当作长期性能。
关联机械臂作业
记录机械臂基座、工具和工位之间使用的变换与任务结果,区分底盘停靠问题与工具或工件位置问题。
交付验收边界
说明负载、地面、站点及样本范围,保留异常和后续复测要求。
如何应用:假设示例
例如,底盘到达工位后,机械臂仍需从料架取件。将底盘停靠样本与夹具相对工件的位置分别记录,可以帮助判断偏差来自哪一环节。
资料来源与适用边界
本文参考NIST 移动机器人性能研究;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。