 智联海


点击图片看企业介绍;实物、型号与参数请查厂家原始资料。


含无人叉车、料箱搬运、货架到人等公开产品入口。图片为原创品类示意,不代表厂商实拍。


含餐饮、酒店、园区与室外短途配送产品。图片为原创品类示意,不代表厂商实拍。


含洗地、吸尘与商用清洁产品。图片为原创品类示意,不代表厂商实拍。


KIRA B 50自主洗地机器人
Alfred Kärcher SE & Co. KG厂商公开资料入口;不是本站拍摄或独立验收的客户案例。


提供机器人日常维护、安全操作、检查要点和常见故障预防参考。
0 条内容
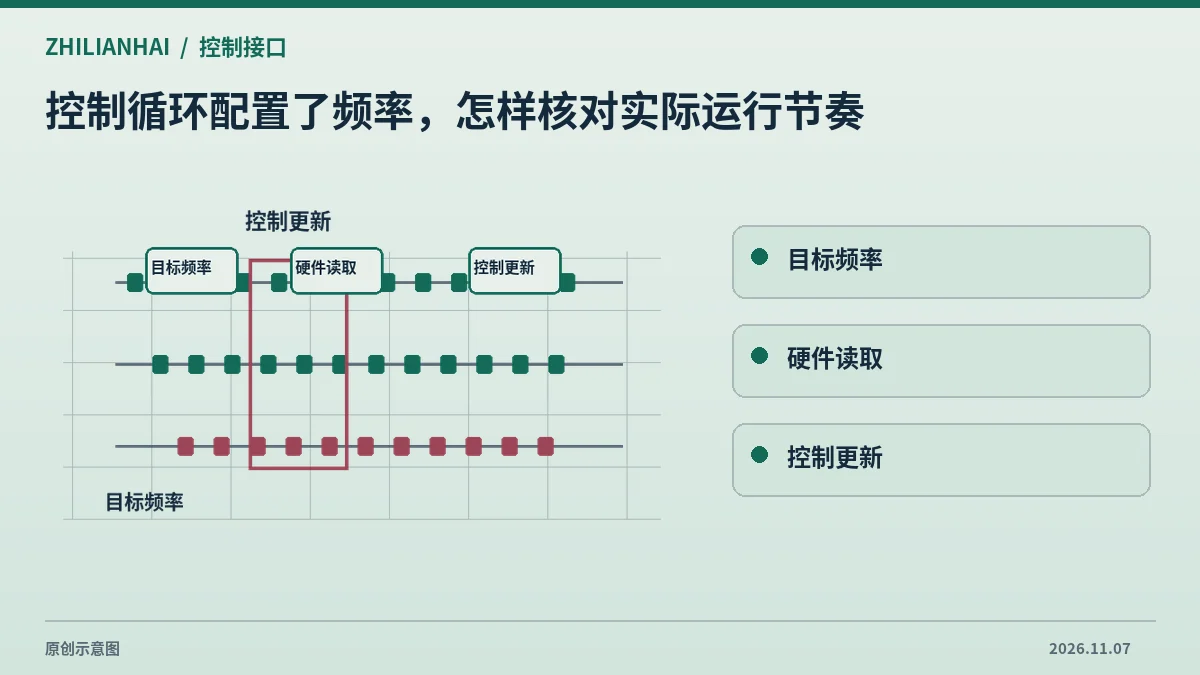
ros2_control 描述中的关节应存在于对应 URDF。增加设备配置时需要核对运行时收到的机器人描述及关节名称,避免只改一份文件,另一端仍加载旧模型。
查看详情
关节命令接口被占用时,应核对完整资源名、已有所有者和待切换控制器的要求。本文依据 ros2_control Jazzy 控制器管理说明,整理接口归属与切换失败的调查顺序。
查看详情
控制器已加载表示管理器认识该组件,实际运行还要核对生命周期、命令接口归属与消费者行为。本文依据 ros2_control Jazzy 文档,整理从加载到有可解释输出的证据。
查看详情
后台发布文章并选择对应栏目后,内容会显示在这里。
请更换关键词,或清除筛选后查看本页全部内容。