 智联海


整理来源可追溯的机器人招标、采购意向和公开采购公告,并标注地区、日期与状态。
0 条内容


越障能力来自感知、规划与控制三层的配合。本文讲清支撑多边形、重心与零矩点、落脚点选择、抬腿几何与地形估计的作用,并列出打滑、踩空等典型失效模式与核对项。
查看详情


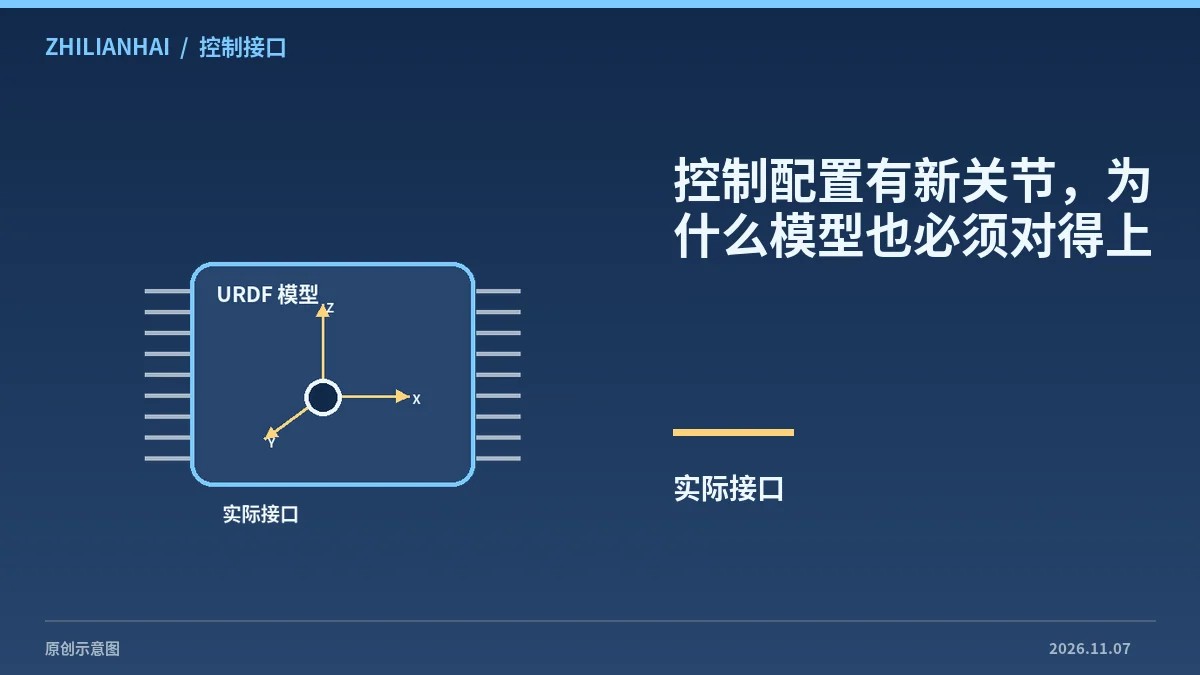
ros2_control 描述中的关节应存在于对应 URDF。增加设备配置时需要核对运行时收到的机器人描述及关节名称,避免只改一份文件,另一端仍加载旧模型。
查看详情


后台发布文章并选择对应栏目后,内容会显示在这里。
请更换关键词,或清除筛选后查看本页全部内容。