 智联海

汇总经核验的机器人整机、核心部件、软件平台与解决方案产品资料。
0 条内容
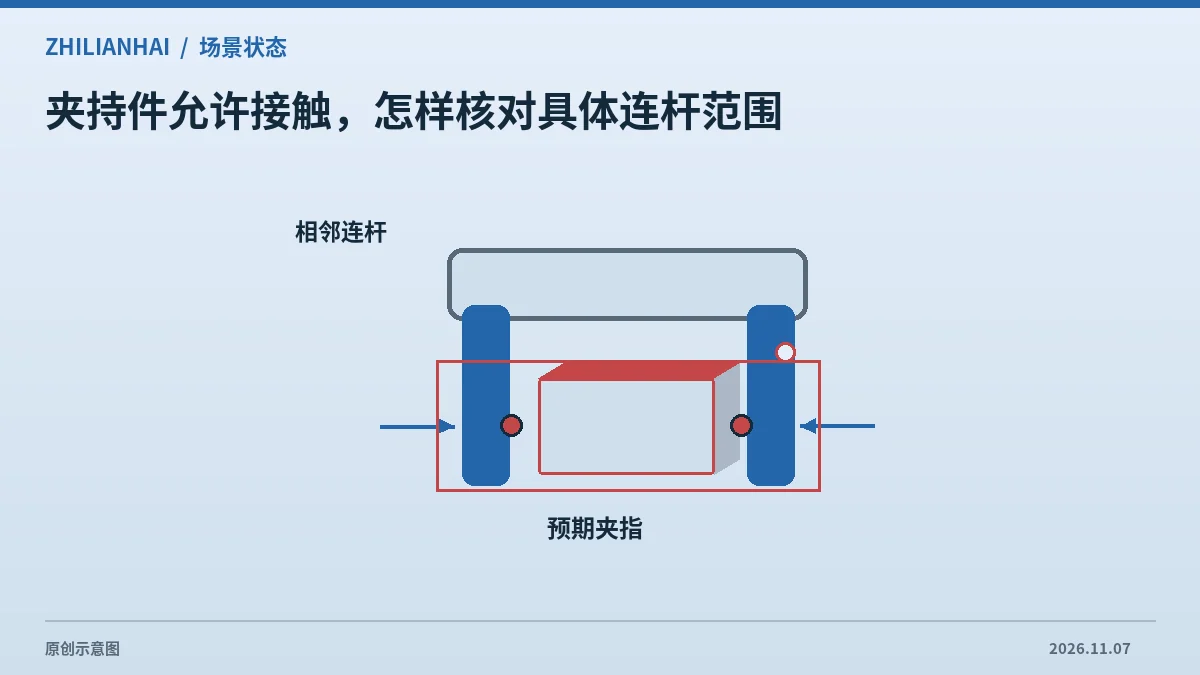
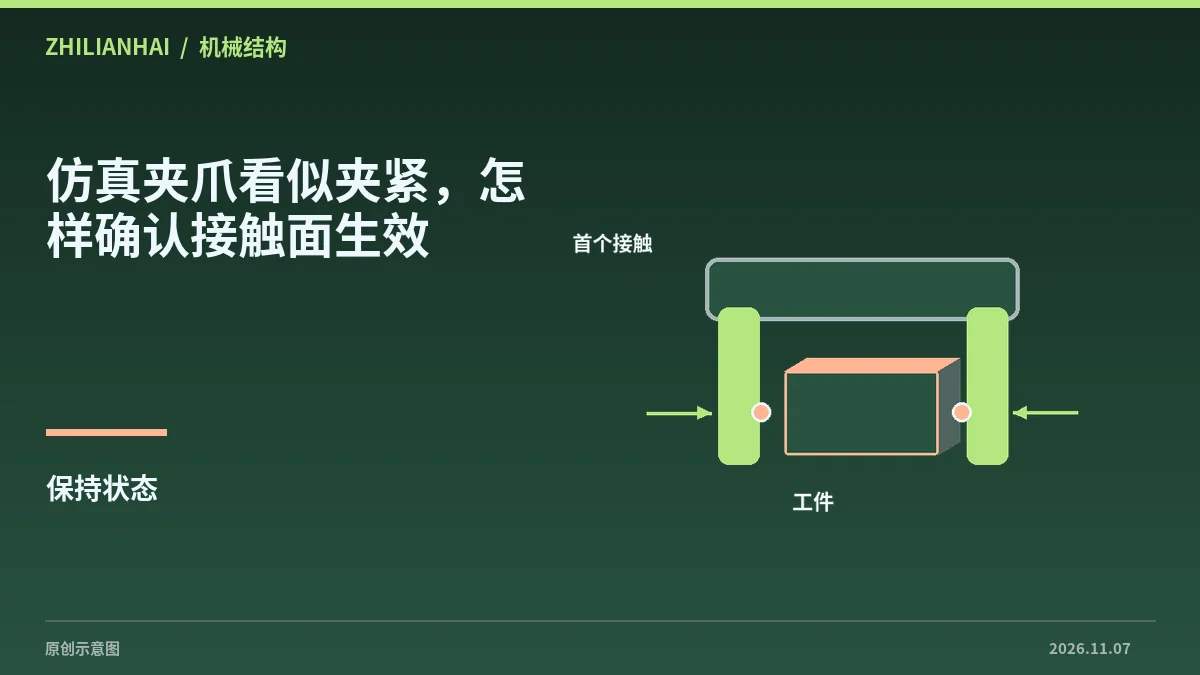
MoveIt 附着对象可指定允许接触的连杆。夹指接触是夹持任务的一部分,其他连杆或周围对象仍需按项目的碰撞配置检查。本文整理如何留存 touch_links 与样本。
查看详情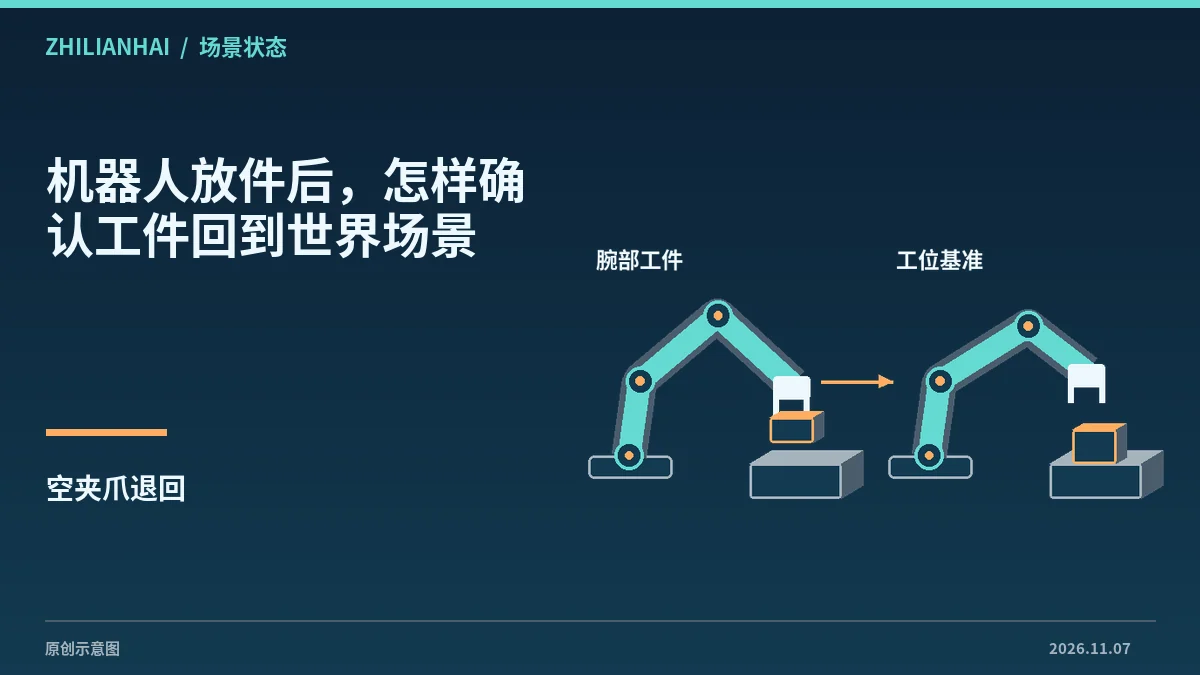
放件后只删除机器人上的附着物体,会使规划器看不到留在工位的工件。MoveIt 场景交接需要分别核对解除附着和世界中的重新放置,尤其关注放件位姿的参考系。
查看详情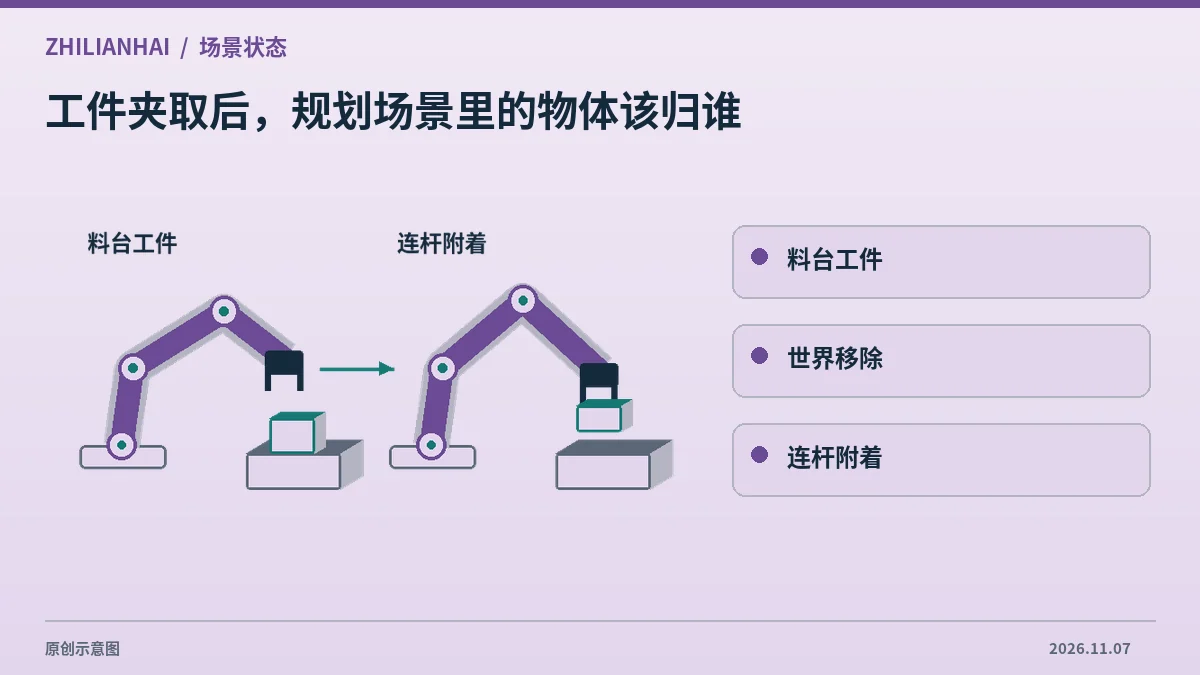
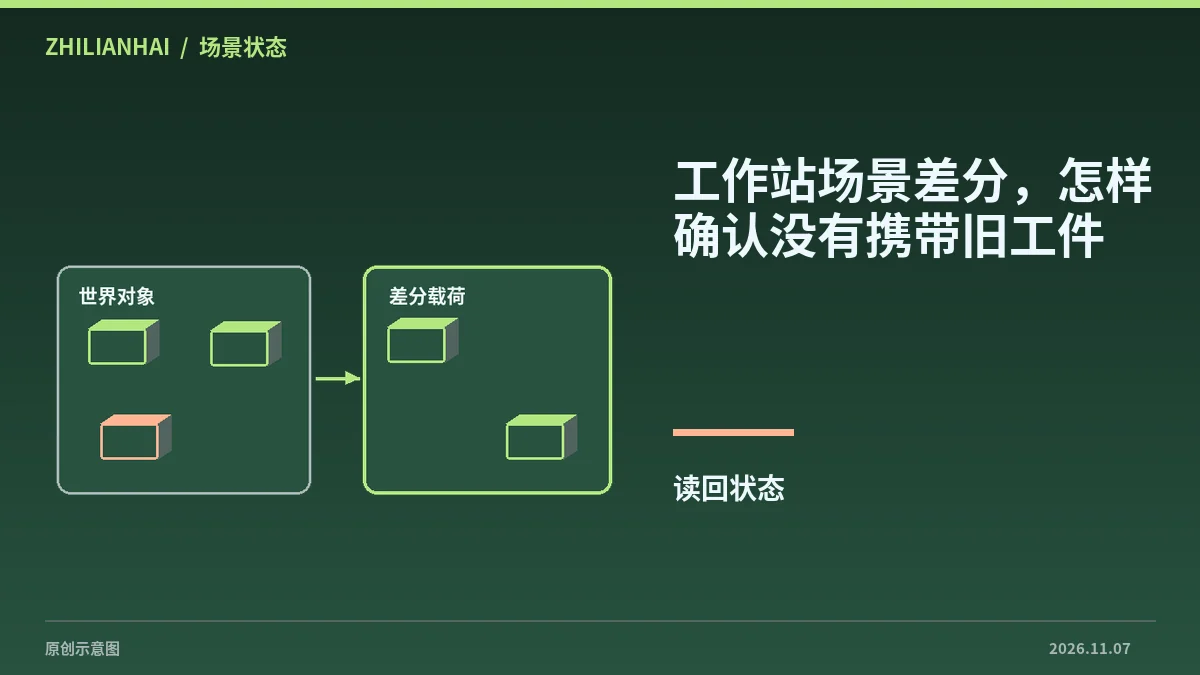
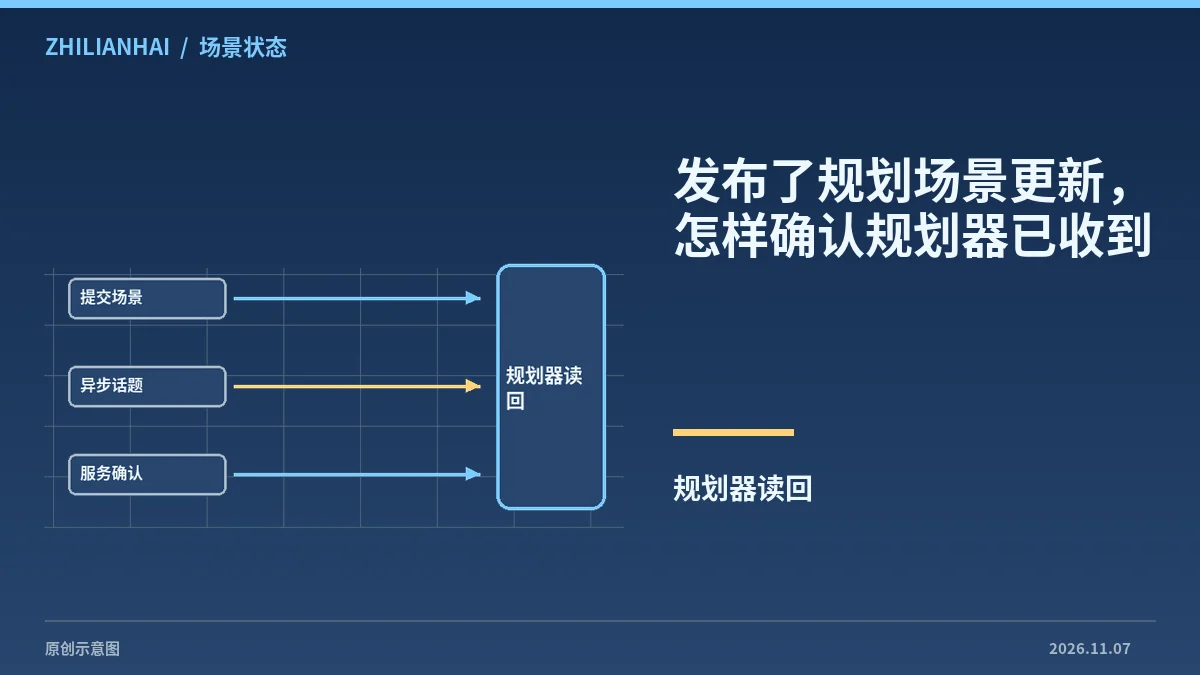
规划场景差分用于提交局部变化。若重复使用同一个消息对象,之前的工件或附着条目可能仍在列表里。核对差分标志、对象身份和发送前后的实际场景,可以把这类状态残留与规划算法问题分开。
查看详情
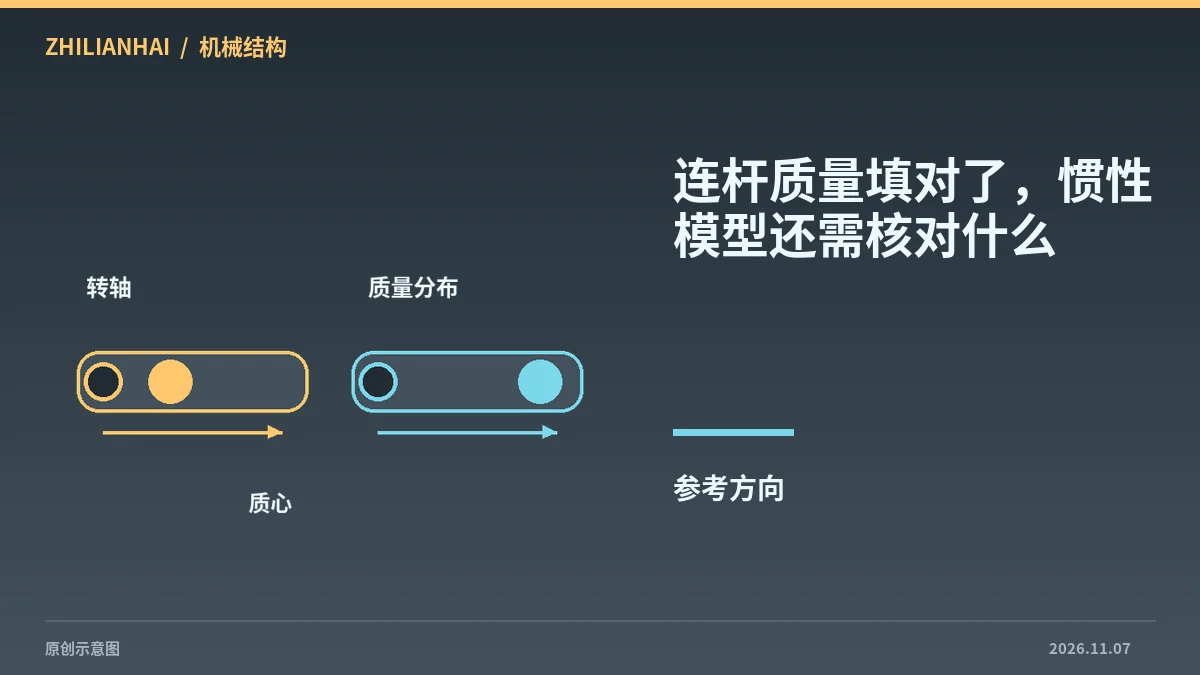
URDF 的惯性描述包含质量、惯性张量和惯性参考位置。更换电机或轻量化连杆后,即使总质量一致,质量分布和质心也可能变化,影响仿真中对同一姿态与驱动输入的响应。
查看详情后台发布文章并选择对应栏目后,内容会显示在这里。
请更换关键词,或清除筛选后查看本页全部内容。