
 智联海
机器人行驶中载荷移动应如何纳入测试
车辆额定载荷内的物体若固定不当,也可能在转弯、启停或地面变化时移动。测试应关注载荷固定方式和工件状态。
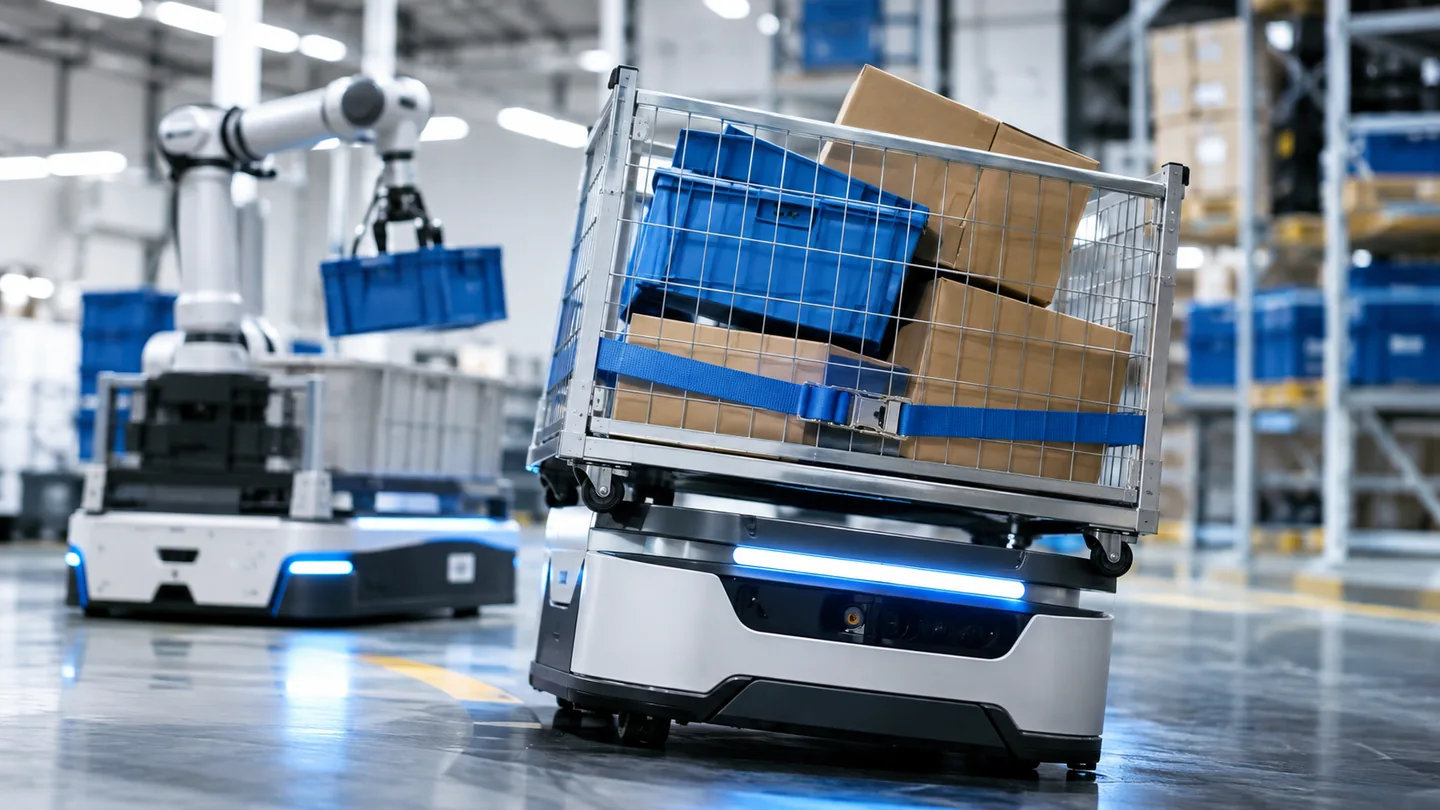
记录载荷与固定
写明质量、尺寸、重心位置、包装、托盘和固定方式,并对照供应商适用说明。
定义代表性动作
在安全计划和设备允许范围内,选取实际任务中的启停、转弯和路面变化;不能通过制造危险情形代替风险控制。
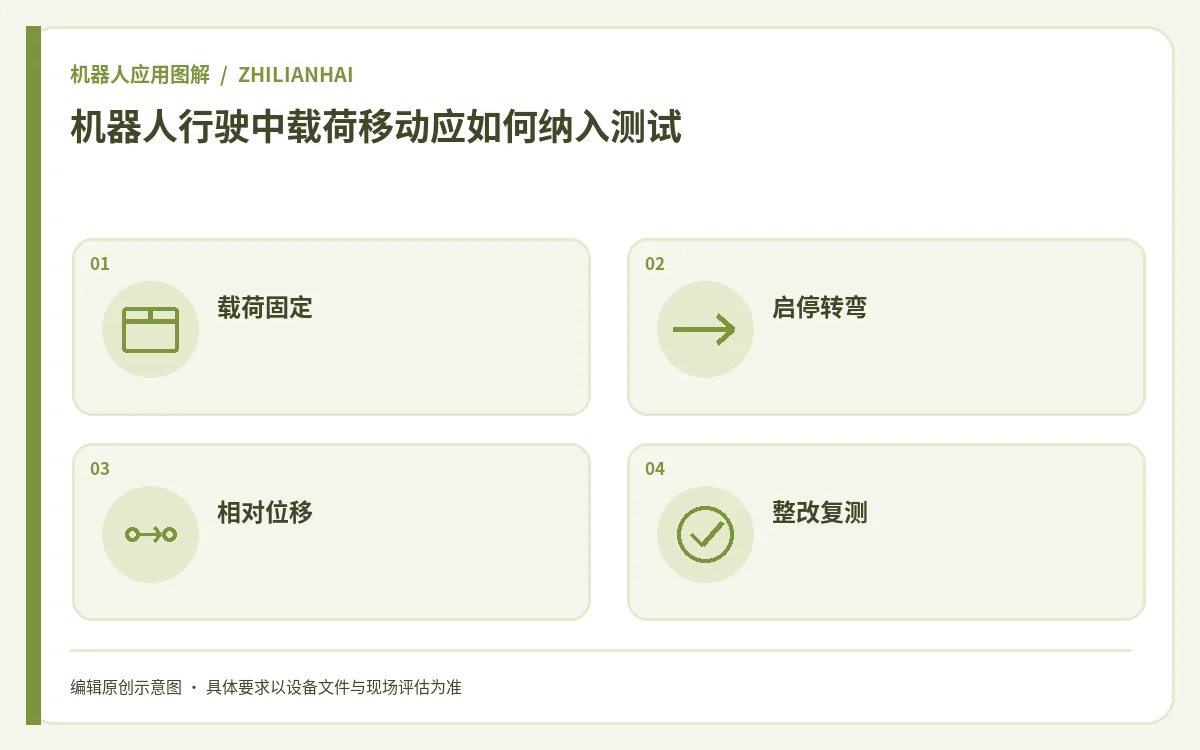
观察载荷变化
记录工件相对托盘位置、托盘固定状态和与周边物体的间隙,使用适合现场的观察方法。
处理异常并复核
发现位移或不稳定时,按现场程序停用相关配置并由责任方评估;调整后保留复测条件与结果。
如何应用:假设示例
例如,运输盒内工件在转弯后位置变化。记录盒体、固定方式、路线和任务动作,由责任方评估是否需要修改包装或固定方案,再在安全条件下复测。
资料来源与适用边界
本文参考NIST 移动机器人性能研究;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。