
 智联海
机器人末端夹具的风险为何需要单独评估
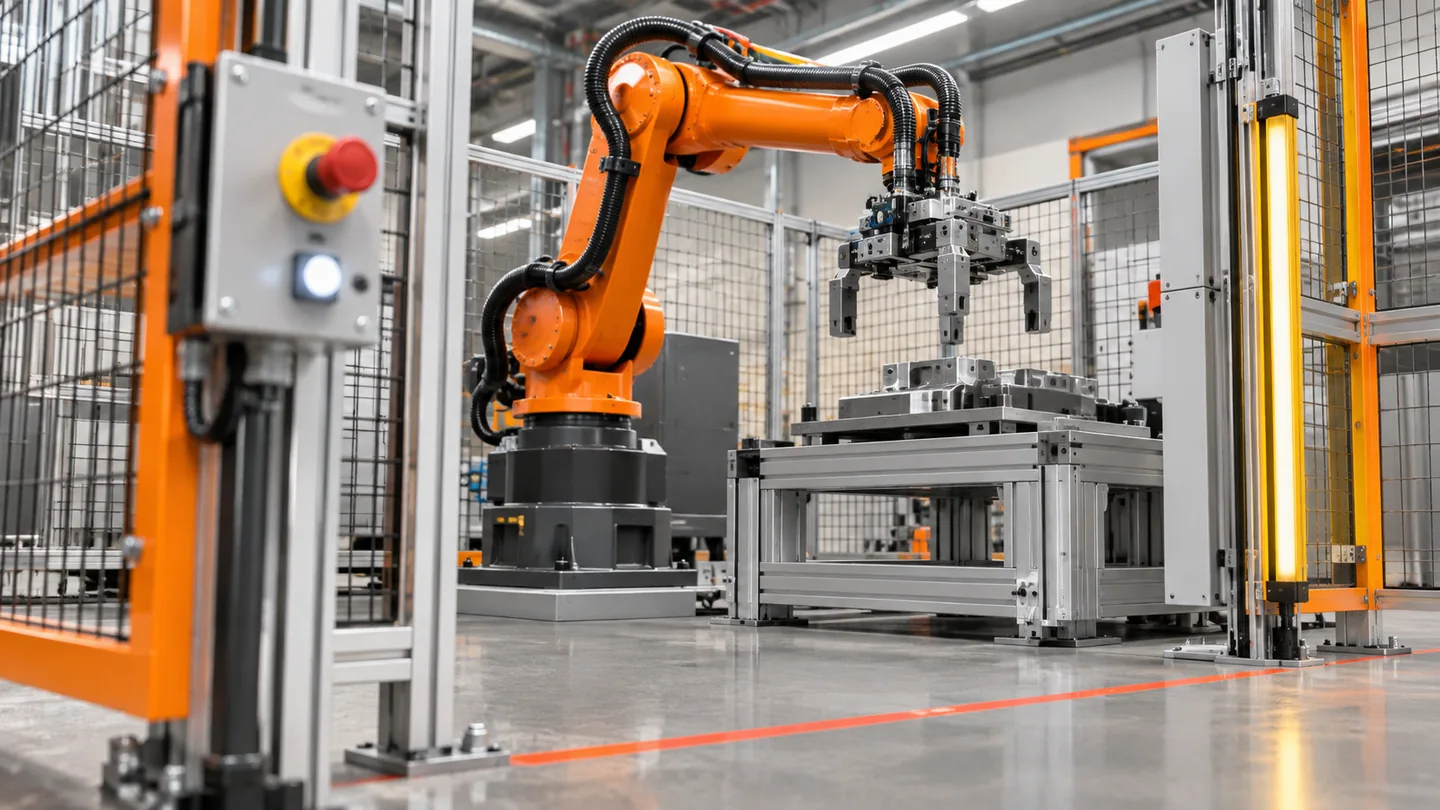
末端执行器决定机器人如何接触工件。夹指、刀具、焊接设备和被搬运物可能形成不同风险,需要放在具体应用中评估。
列出接触与能量
识别夹紧、切割、温度、电气或气动等与该工具有关的危险源,并考虑工件重量、尖边和掉落风险。
覆盖不同任务阶段
分别检查自动加工、示教、换型、清理和维修。不同任务可能改变人员位置、工具状态及应采用的保护措施。
分析失效状态
考虑夹持失效、供应中断、工件错位和工具松脱等情况,按实际设备和风险评估确定如何验证控制措施。
更新交付资料
保存工具清单、适用说明、危险源分析和验证记录。换夹具或引入新工件后重审,而不是仅沿用机械臂本体资料。
如何应用:假设示例
例如,同一机械臂换上尖锐切割工具后,原来针对软垫夹爪的评估未必覆盖新危险。需要重新识别工具、工件及维护任务,再由责任团队评估防护和验证要求。
资料来源与适用边界
本文参考Universal Robots 应用风险评估说明;情境和核对方法为编辑建议,实际要求请查阅所用设备的文件并由合格人员评估。