
 智联海
机器人产业信息与服务
产品技术
发布机器人新品、工程技术、研发和应用进展,内容保留发布来源与时间。
产品技术
2026-08-19 — 2026-10-09 · 收录 产品发布 / 技术研发 / AI与软件 · 已筛选 616 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 223 篇 · 第 2 / 25 页
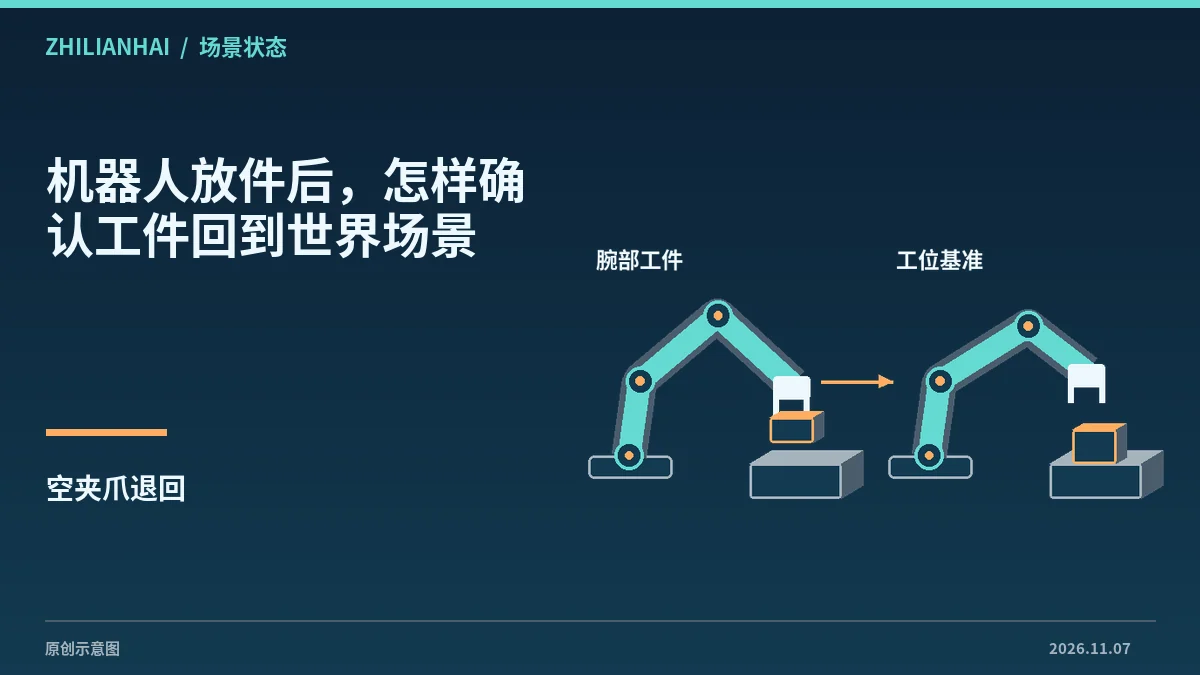 机器人放件后,怎样确认工件回到世界场景放件后只删除机器人上的附着物体,会使规划器看不到留在工位的工件。MoveIt 场景交接需要分别核对解除附着和世界中的重新放置…
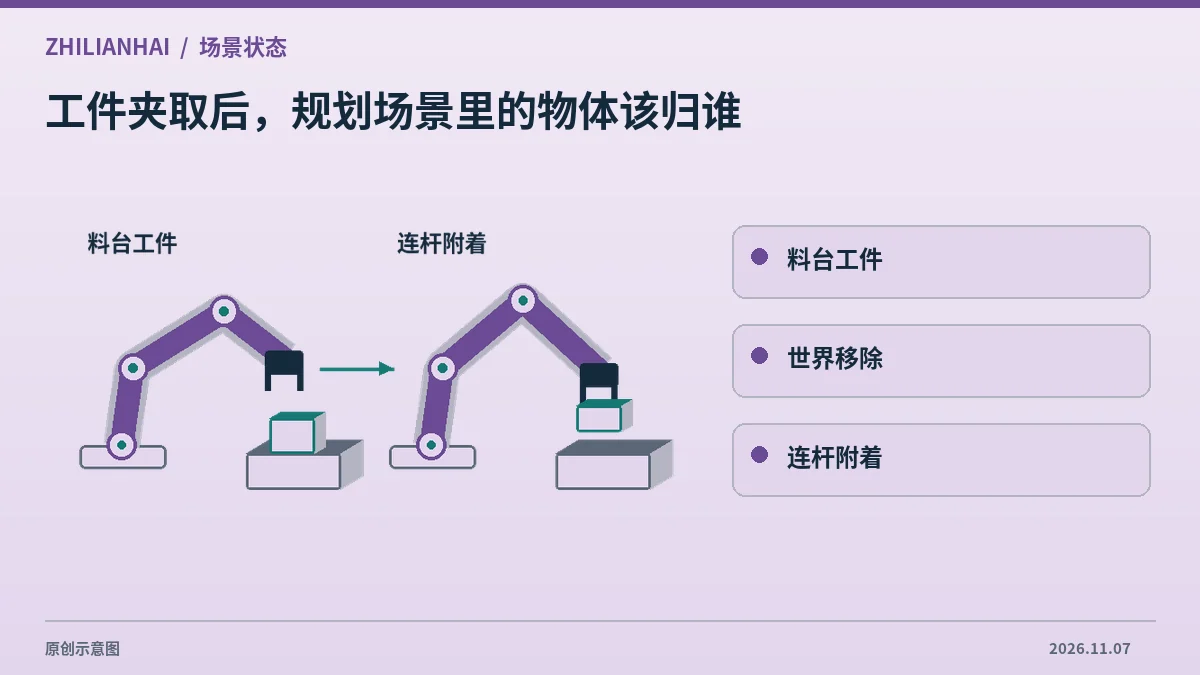 工件夹取后,规划场景里的物体该归谁夹取前的工件属于规划世界,夹取后应作为附着物体随机器人连杆移动。本文用 MoveIt 场景接口示例说明这个交接,重点核对世界…
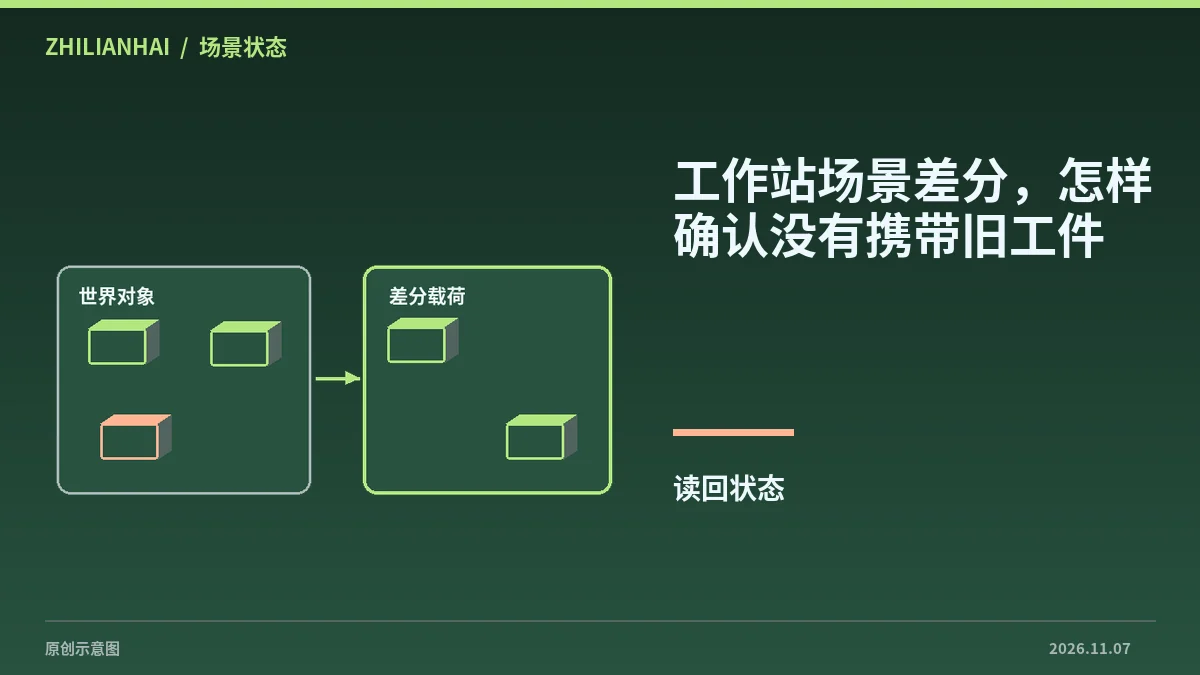 工作站场景差分,怎样确认没有携带旧工件规划场景差分用于提交局部变化。若重复使用同一个消息对象,之前的工件或附着条目可能仍在列表里。核对差分标志、对象身份和发送前后…
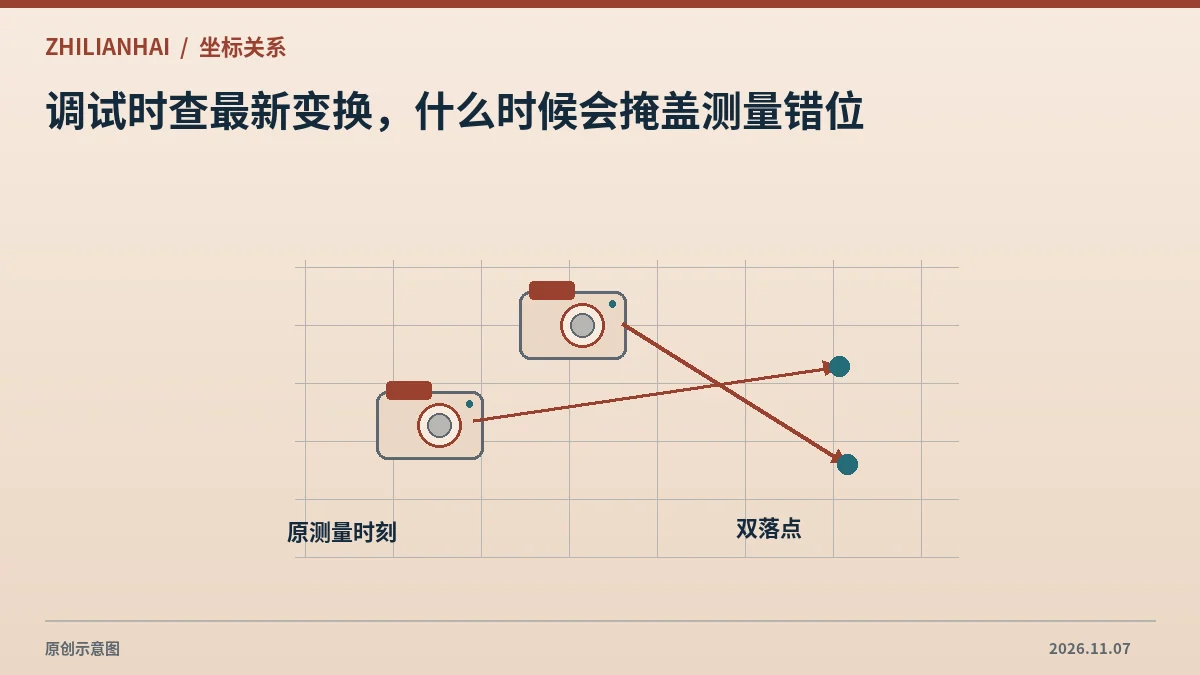 调试时查最新变换,什么时候会掩盖测量错位查询最新可用变换适合某些诊断场景。对采集后才到达的测量,最新变换可能对应机器人的另一姿态,需要比较原时间与最新时间的计算结果…
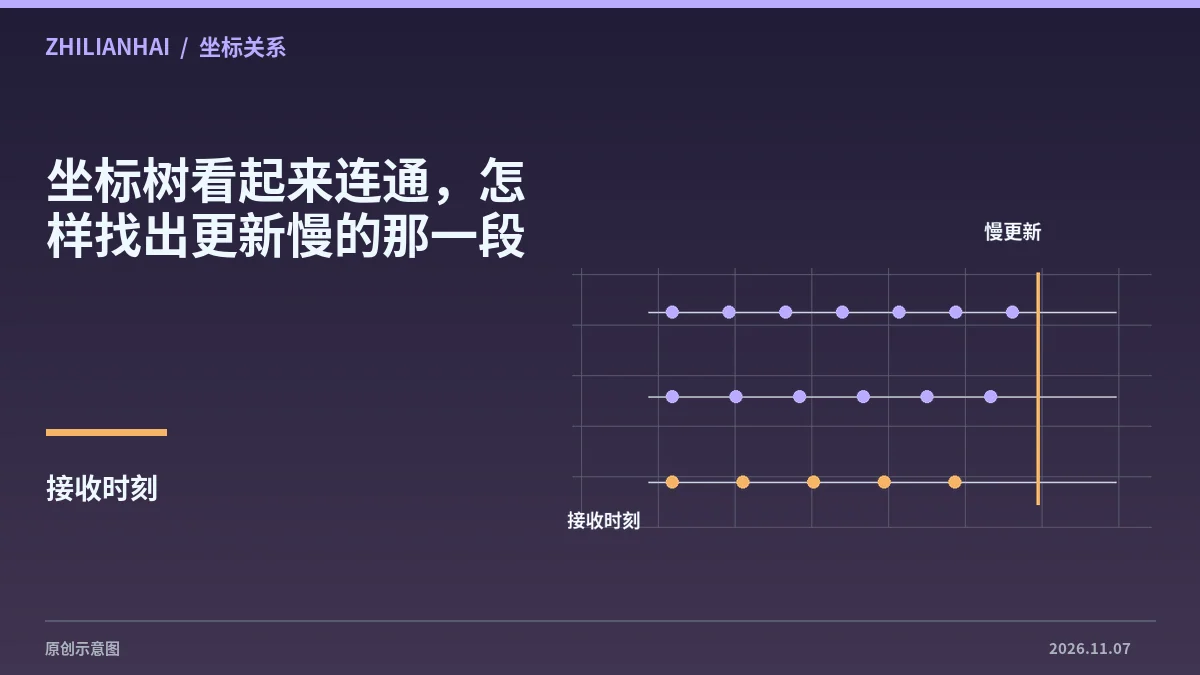 坐标树看起来连通,怎样找出更新慢的那一段坐标树检查只能说明帧关系是否连通。测量变换偶发失败时,可用 tf2 监测工具分段核对发布频率、样本时间和处理延迟,再用同一次…
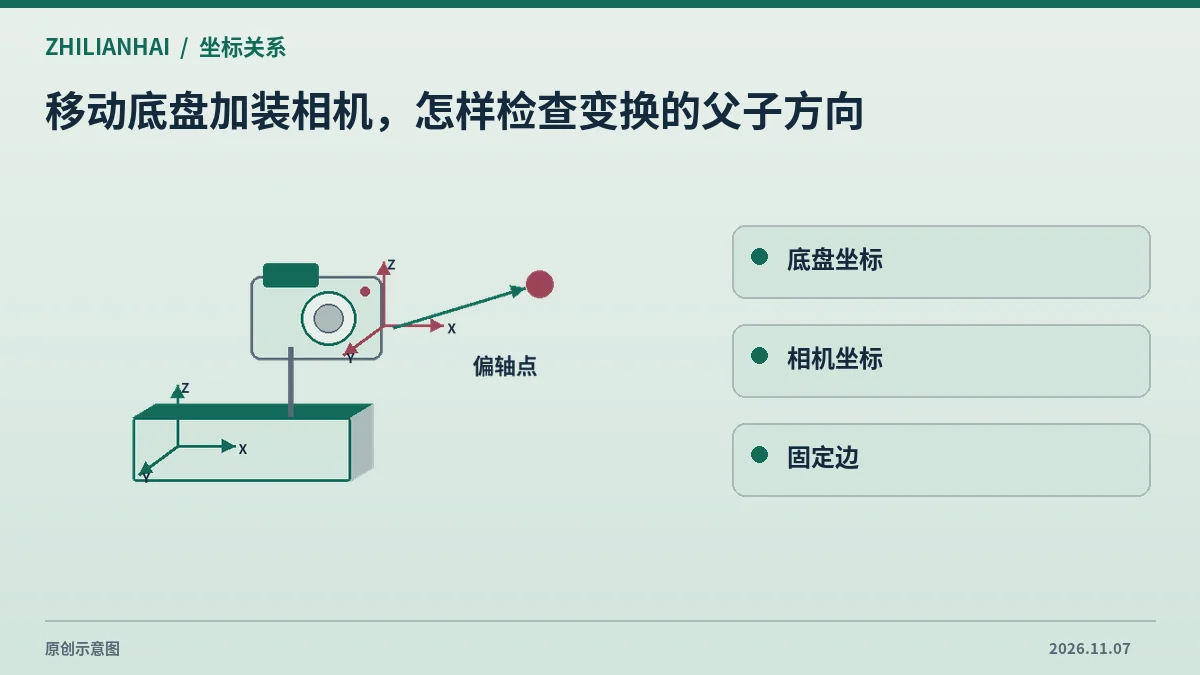 移动底盘加装相机,怎样检查变换的父子方向底盘加装相机后,固定安装变换必须能解释已知点从相机系到机体系的位置。父子名、旋转方向和安装基准应一起检查,避免只凭三维窗口中…
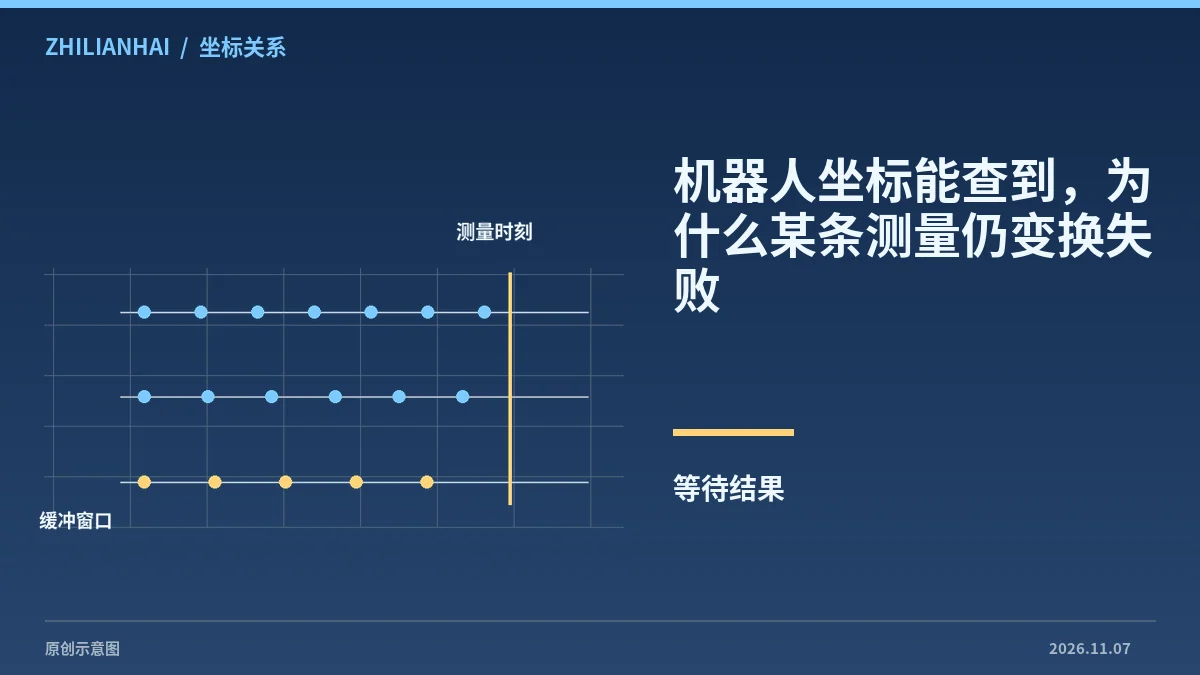 机器人坐标能查到,为什么某条测量仍变换失败坐标树连通不保证某条测量的时间处于缓冲区可用范围。出现向未来外推错误时,应保存失败请求、各相关变换的时间覆盖与时钟来源,避免…
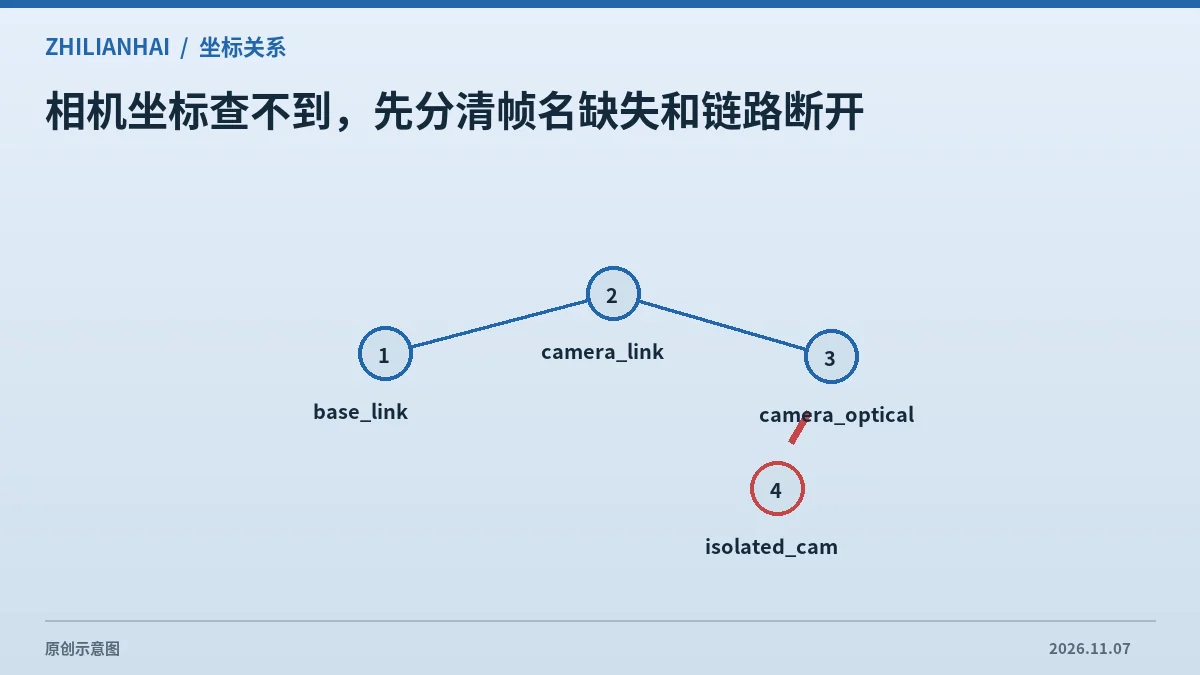 相机坐标查不到,先分清帧名缺失和链路断开相机消息正常到达但坐标查询报错时,可以先分清名字不存在与两个坐标没有共同链路。两类问题需要不同记录,先比对消息原始帧名,再检…
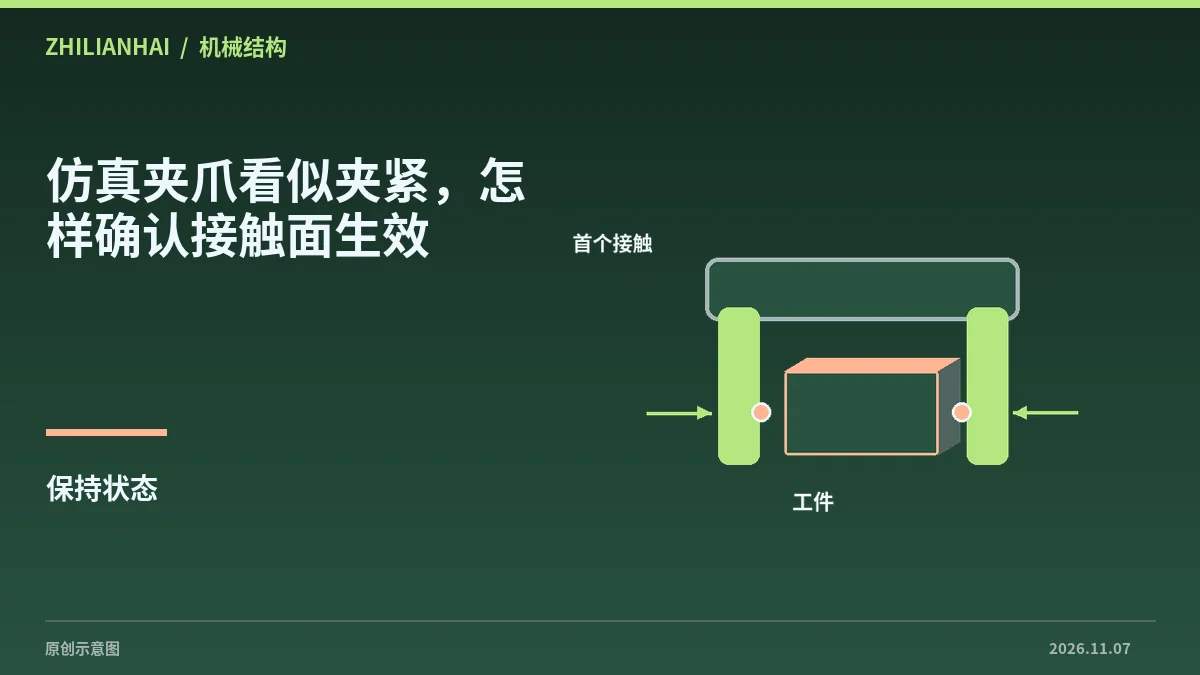 仿真夹爪看似夹紧,怎样确认接触面生效仿真画面中的指尖贴合不能证明求解器实际使用了正确的接触面。检查时应从碰撞几何、工件位姿和接触记录出发,再解释夹取成功或滑落。
09-11周五
09-10周四
- 腾讯网
从具身新品放量到欧美爆发,卧安机器人:一场关于具身技术平台和 ...
2026年8月27日,卧安机器人(6600.HK)发布了业绩亮眼的中报。 营业收入为5.22亿,同比增长31.8%,其
卧安机器人中国人形机器人原文 ↗ - 杭州新闻中心
中国人形机器人全球出货量超97% 越跑越快的宇树们正带着中国机器人 ...
8月26日晚,北京国家速滑馆,第二届世界人形机器人运动会百米决赛,天工Ultra率先冲过终点。 一年前,也是在这
行业综合中国人形机器人原文 ↗ - ITBear科技资讯 on MSN
知行具身Imprint X:以千赫兹级视触觉,开启机器人精密操作新纪元
在机器人精密操作领域,一个看似简单的动作——用针扎气球却不扎破,实则隐藏着巨大的技术挑战。这一动作要求机械臂在针尖接触
行业综合中国具身智能/通用机器人原文 ↗
09-09周三
- 新浪网
小鹏机器人生产线,启用!
今日,小鹏机器人生产线正式启用,全球首位高阶通用人形机器人完成自动化总装并自主走下产线亮相,标志着小鹏机器人完成从研发试制到产线制
小鹏机器人(XPENG Robotics)中国人形机器人/服务机器人原文 ↗ - 手机凤凰网
科技速递:字节跳动将推出实时空间视频生成AI模型,小鹏机器人 ...
据了解,小鹏机器人生产线是全球首条高阶通用人形机器人自动化生产线,由小鹏自主设计、正向
小鹏机器人(XPENG Robotics)中国人形机器人/服务机器人原文 ↗ - 腾讯网
给机器人穿上考拉睡衣:16块自制布传感器,比25万欧元的触觉皮肤 ...
“ 一件考拉睡衣,让机器人全身都能感知触摸和情绪。给机器人全身"贴皮肤",这件事被马普所用一身考拉睡衣解决了。大多
行业综合中国核心零部件原文 ↗ - 新浪财经
无人机配上“保姆车” 植保“续航”不焦虑
“地块标定成功、施药边界自动生成、启动自主撒药……”日前,在江苏省扬中市雷公岛的水稻田,一群“00后”大学生手持智能终端远程监控,正对一套“空地
行业综合中国农业机器人/无人系统原文 ↗
09-08周二
- 东方财富网
广州具身智能标杆企业实现历史性突破,小鹏机器人自动化产线正式 ...
广州智能制造赛道迎来一次重磅产业亮相。9月8日,扎根广州创新发展十余年的小鹏集团宣布,
小鹏机器人(XPENG Robotics)中国人形机器人/服务机器人原文 ↗ - 腾讯网
小鹏机器人自己走下产线,人形机器人竞赛来到“量产关”
导读:9月8日,小鹏机器人生产线正式启用。首台在这条产线上完成自动化总装的IRON没有被运下生产线,而
小鹏机器人(XPENG Robotics)中国人形机器人/服务机器人原文 ↗ - 腾讯网
小鹏机器人生产线正式启用 全球首位高阶通用人形机器人走下产线
【环球网科技综合报道】9月8日消息,小鹏汽车官方宣布,小鹏机器人生产线正式启用,全球首位高阶通
小鹏机器人(XPENG Robotics)中国人形机器人/服务机器人原文 ↗ - 搜狐
瞄准汽车生产制造与营销场景 东风汽车人形机器人从展厅走向产线
近日,东风汽车研发总院智能化技术首席总工程师张振林带着两位“特殊员工”从北京回到武汉。他此行带回来的,是人形机器人“小东”和四足
行业综合中国人形机器人原文 ↗ - 新浪财经
河北建材职业技术学院开展具身智能机器人主题讲座
为帮助2026级新生及家长充分了解专业内涵、行业前景与就业路径,9月5日晚,河北建材职业技术学院信息工程系在学术报告厅举办具身智能机器人发
行业综合中国具身智能/通用机器人原文 ↗
09-07周一
- 凤凰网
机器人基础模型的协作时代来了!芝诺机器人发布全球首个协作具身 ...
如何让具身智能持续进化,是整个行业始终关注的核心命题。 最直接的方案,是提升单体能力。更灵巧的双手、更强的泛化能力、更可
行业综合中国具身智能/通用机器人原文 ↗ - 腾讯网
DRG 3.0首给机器人手术“开绿灯”:9个病组落地,创新器械迎来支付 ...
9月2日,国家医保局正式发布《按病组和病种分值付费3.0版分组方案》,并在北京召开新闻发布会。医趋势在现场了解
行业综合中国医疗/康复机器人原文 ↗ - 网易
知行具身发布面向机器人操作的下一代视触觉传感器Imprint X
知行具身发布面向机器人操作的下一代视触觉传感器Imprint X,触觉,传感器,机器人,相机,imprint,具身 ...
行业综合中国具身智能/通用机器人原文 ↗
09-06周日
09-05周六
09-04周五
09-03周四
09-02周三
09-01周二
08-31周一
08-27周四
08-25周二
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。