
 智联海
机器人产业信息与服务
产品技术
发布机器人新品、工程技术、研发和应用进展,内容保留发布来源与时间。
产品技术
2026-08-19 — 2026-10-09 · 收录 产品发布 / 技术研发 / AI与软件 · 已筛选 4 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 223 篇 · 第 3 / 25 页
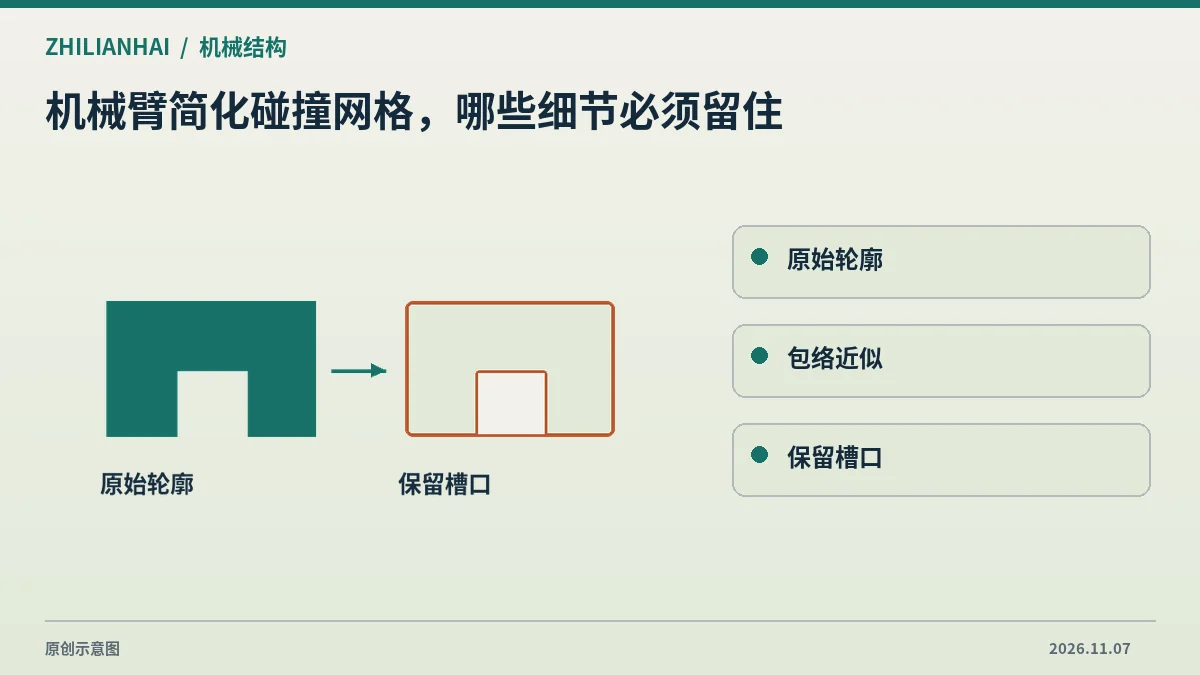 机械臂简化碰撞网格,哪些细节必须留住简化碰撞几何可以降低规划计算负担。交付时需优先保留决定通过性的区域,例如工具夹具的槽口、凸缘和腕部安装板,再用具体姿态验证简…
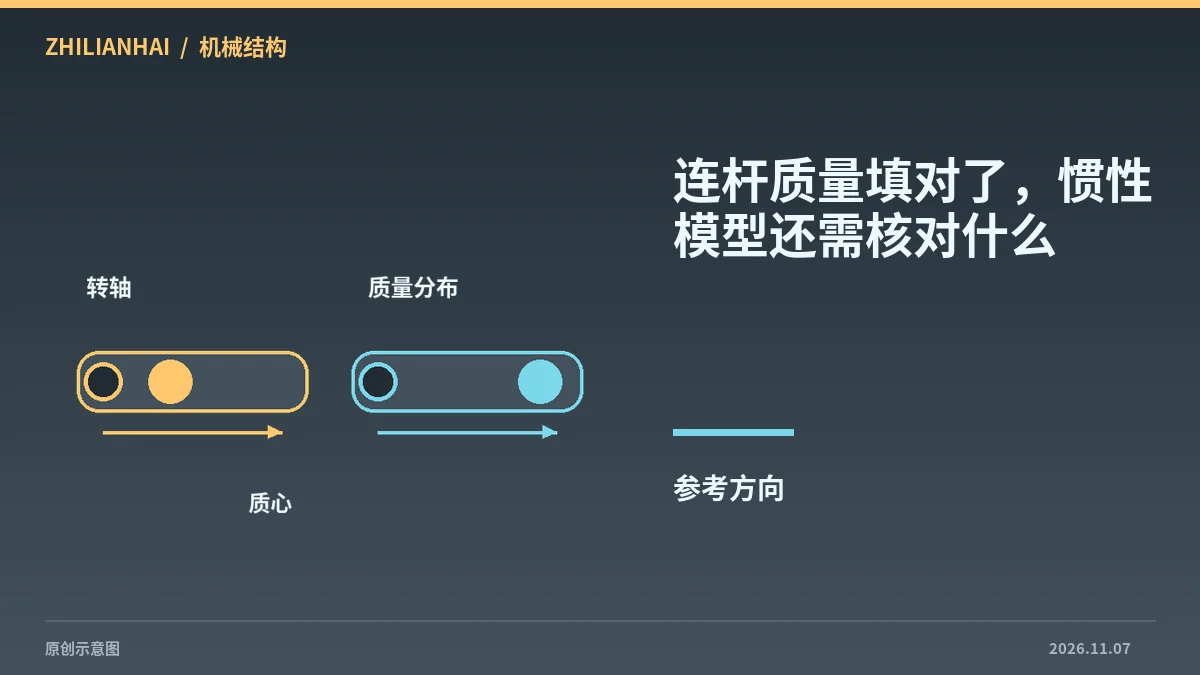 连杆质量填对了,惯性模型还需核对什么URDF 的惯性描述包含质量、惯性张量和惯性参考位置。更换电机或轻量化连杆后,即使总质量一致,质量分布和质心也可能变化,影响…
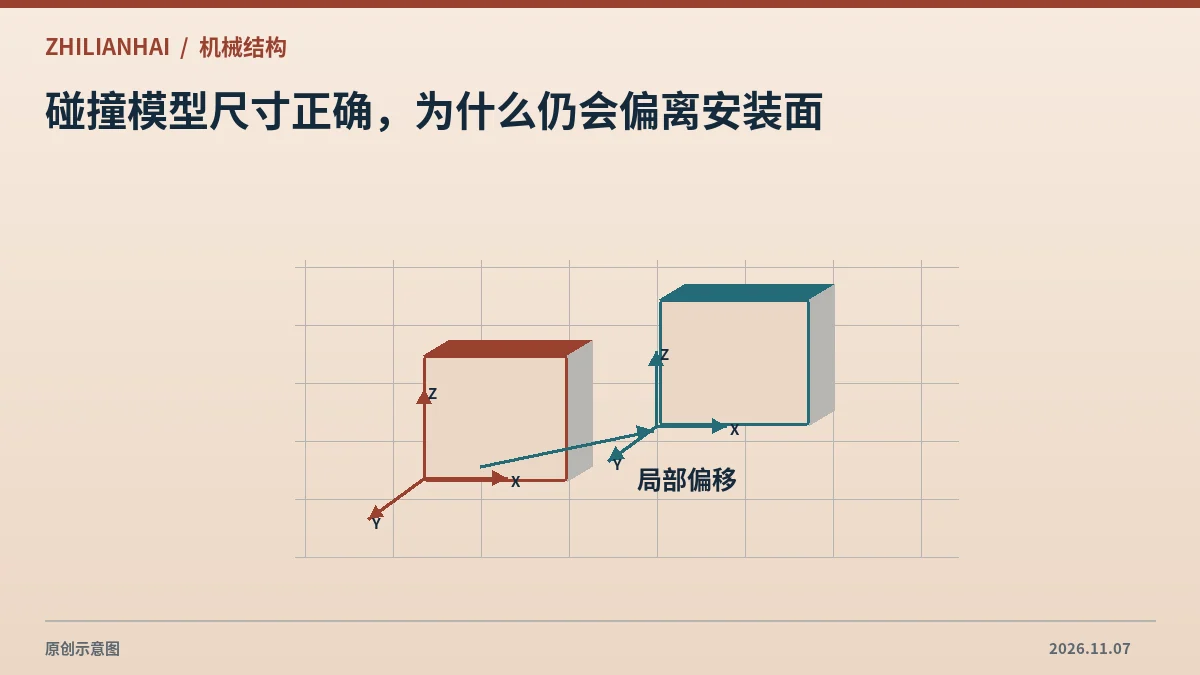 碰撞模型尺寸正确,为什么仍会偏离安装面碰撞网格的长宽高正确,只能说明文件尺度可能合适。URDF 中碰撞几何的 origin 决定它相对连杆坐标的放置,局部偏移或旋…
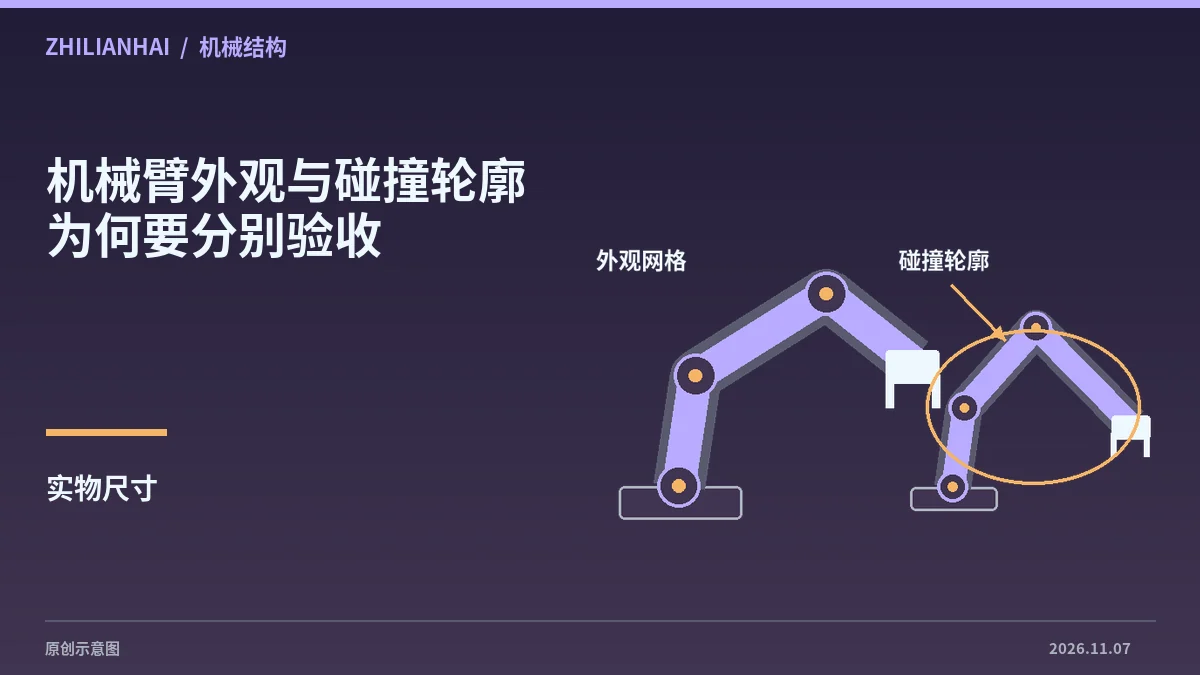 机械臂外观与碰撞轮廓为何要分别验收同一机械臂连杆可以同时包含外观与碰撞几何。两套模型服务于不同计算,换一套漂亮网格并不会自动改变规划器看到的边界。交付时,应逐…
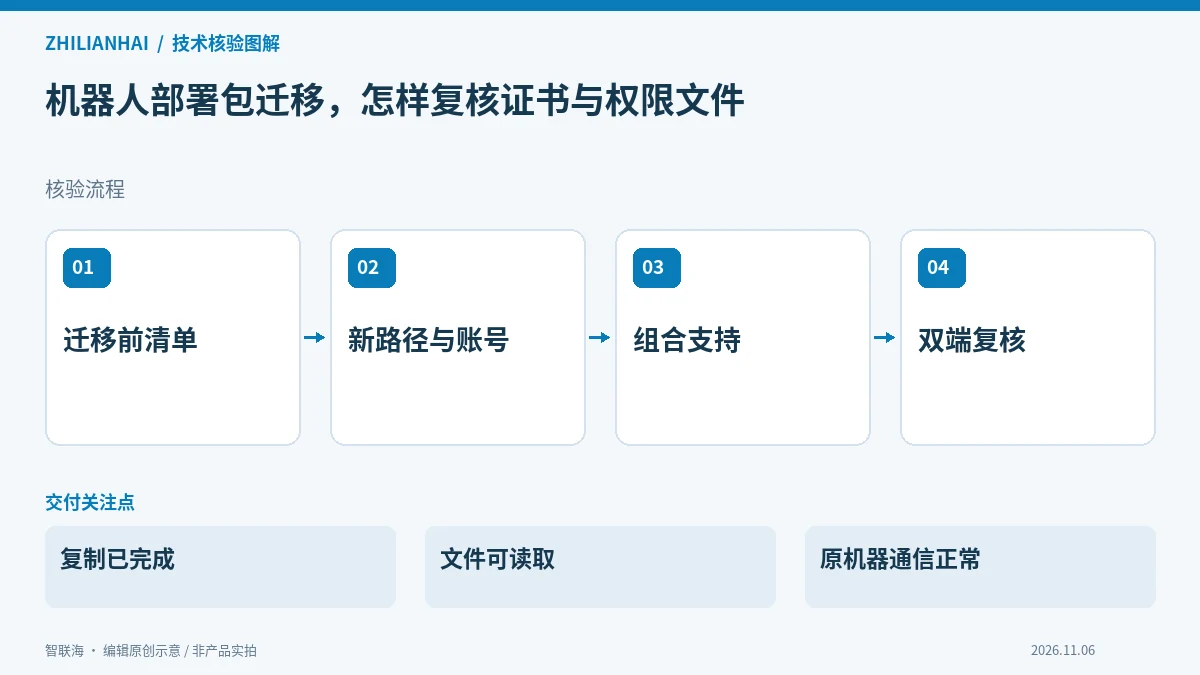 机器人部署包迁移,怎样复核证书与权限文件复制机器人部署包后,路径、运行账号和安全材料引用都可能改变。本文结合ROS 2安全部署说明,整理迁移前后清单、启动环境、权限…
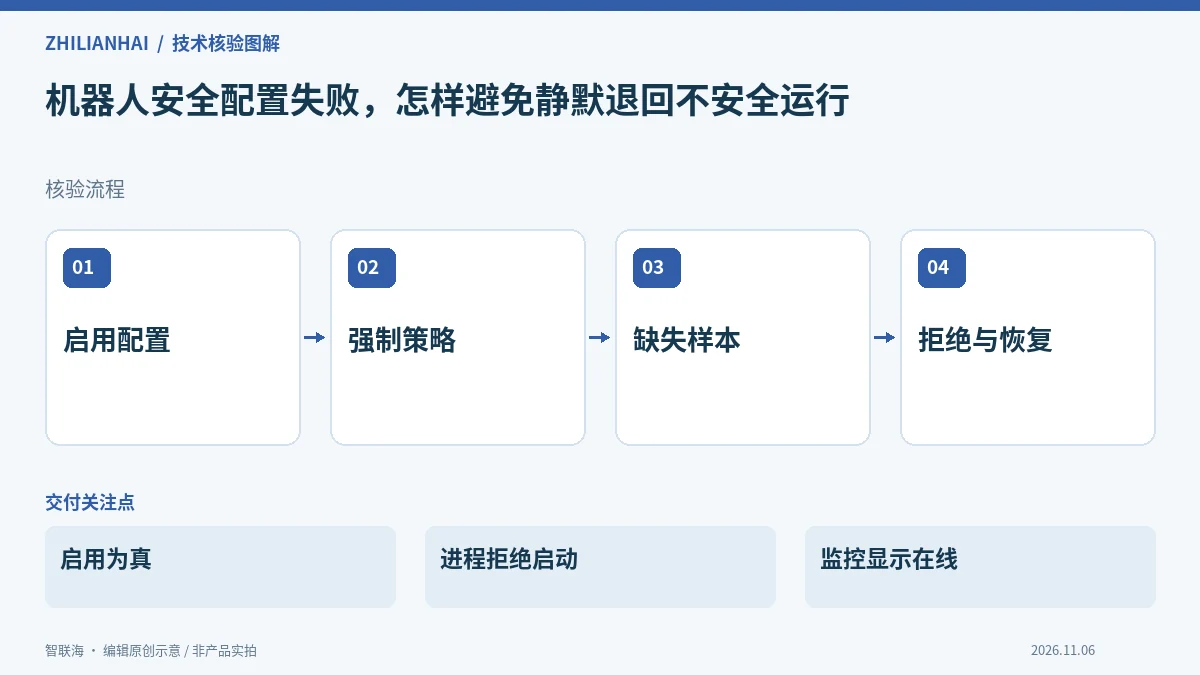 机器人安全配置失败,怎样避免静默退回不安全运行机器人进程启动成功,不代表安全材料已经正确采用。ROS 2教程区分启用安全与强制执行,错误配置在不同策略下可能产生不同启动行…
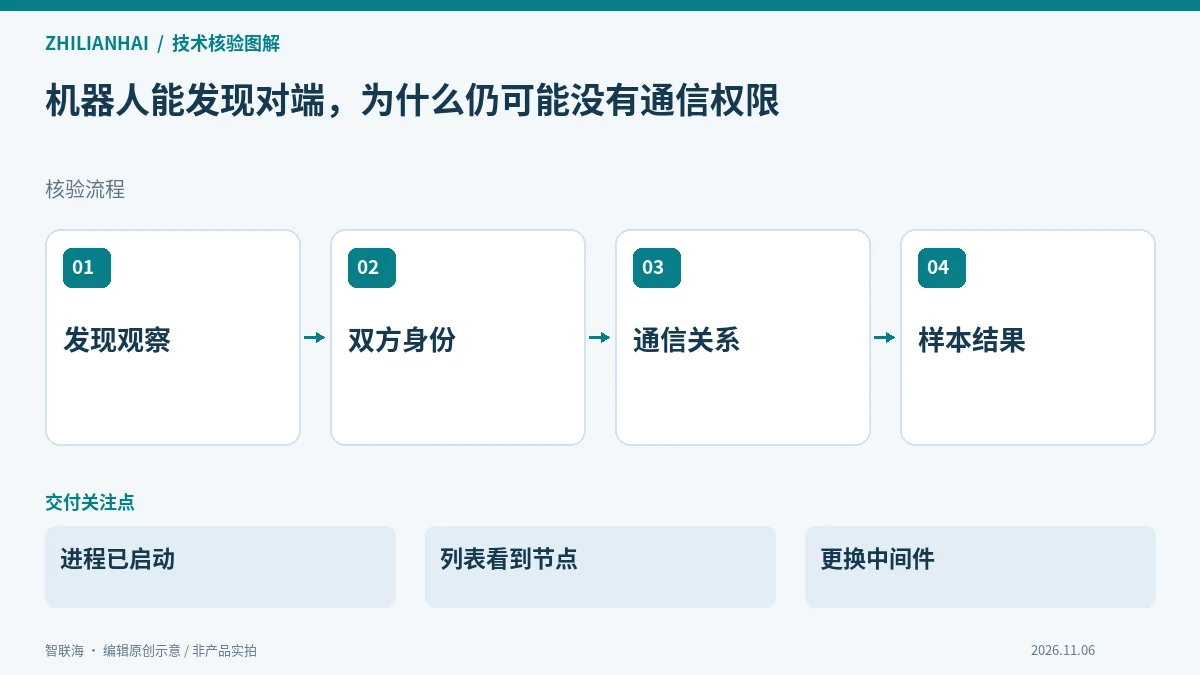 机器人能发现对端,为什么仍可能没有通信权限发现机器人节点与获准交换业务数据是不同观察。本文结合ROS 2安全教程,整理发现、身份、通信配置和实际数据接收之间的证据链,…
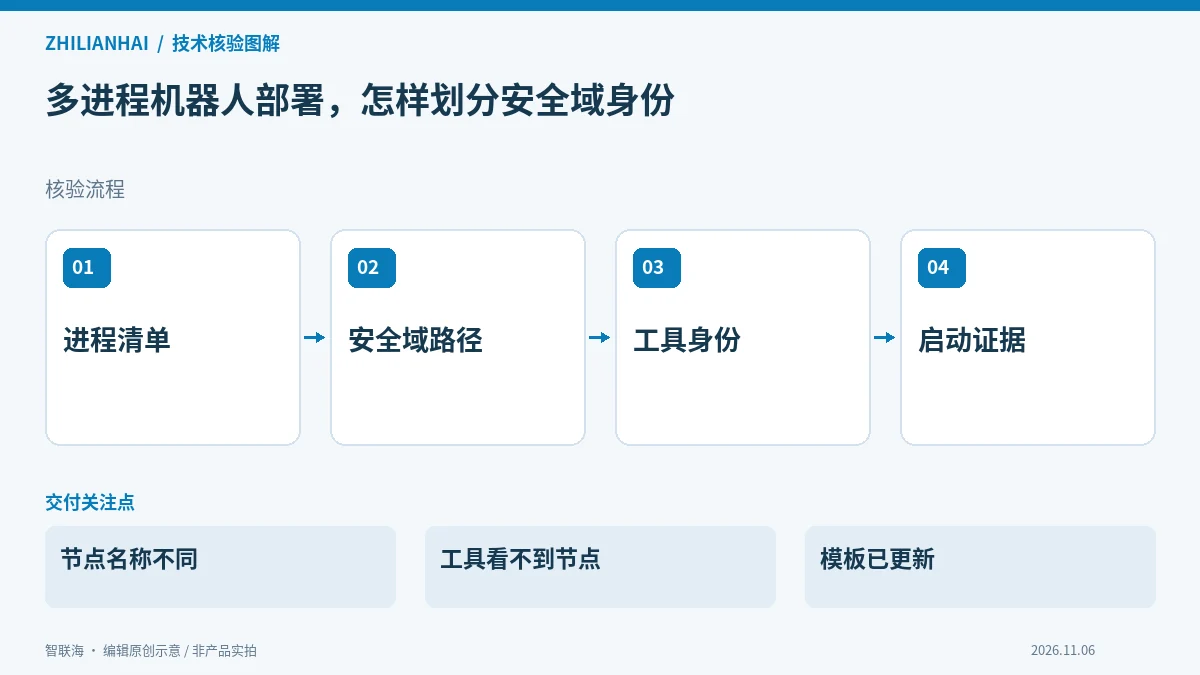 多进程机器人部署,怎样划分安全域身份多进程机器人系统需要解释每个运行进程实际采用的安全身份。本文结合ROS 2安全域配置示例,整理进程、安全域路径与部署清单的对…
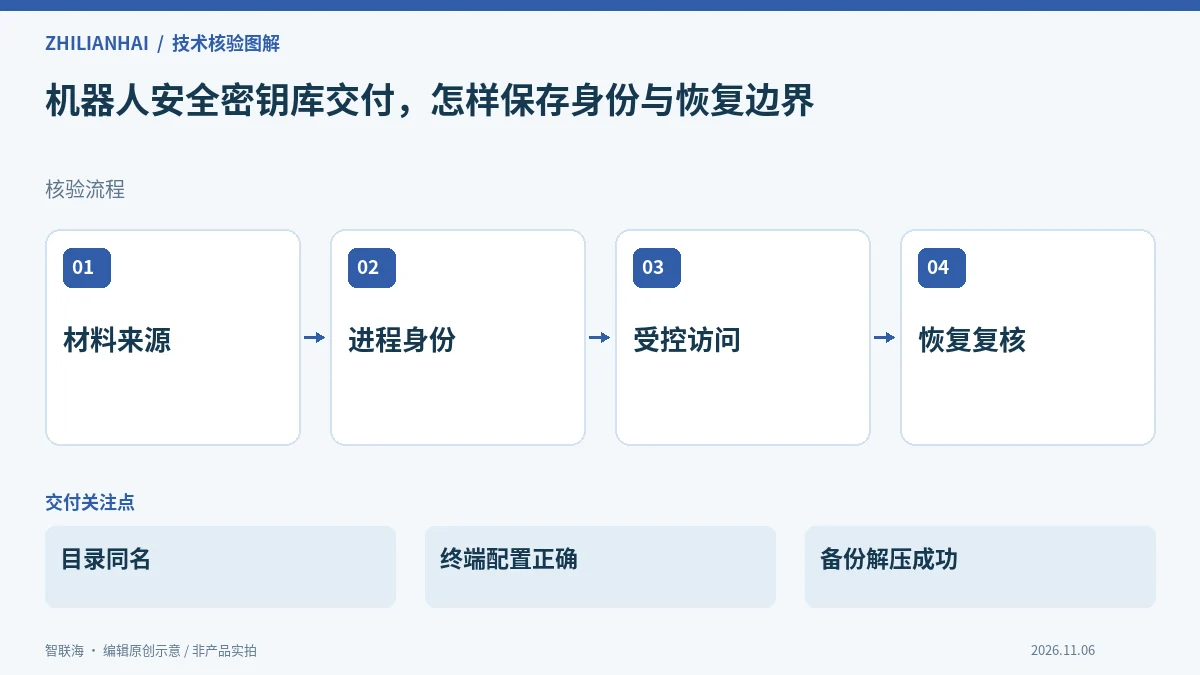 机器人安全密钥库交付,怎样保存身份与恢复边界机器人安全密钥库包含运行身份及其信任材料,交付不能只记录一个目录路径。本文结合ROS 2安全教程,整理密钥库来源、进程使用身…
09-30周三
09-29周二
09-20周日
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。