
 智联海
机器人产业信息与服务
产品技术
发布机器人新品、工程技术、研发和应用进展,内容保留发布来源与时间。
产品技术
2026-08-19 — 2026-10-09 · 收录 产品发布 / 技术研发 / AI与软件
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 223 篇 · 第 1 / 25 页
 移动设备重新安装机械臂后应复核哪些基准将机械臂重新安装到移动底盘后,即使使用相同零件,底座位置和工具关系也需要按项目要求重新核对。
 机器人线缆如何避开运动干涉与过度弯折机器人末端线缆随关节反复运动,布线需要同时满足供应商允许的弯曲条件和工作站的实际活动范围。固定得很整齐,不代表全程不会拉扯或…
 机器人底座出现振动如何组织排查底座振动可能来自支架、相邻设备或机器人运动本身。先收集可以复现的证据,再由专业人员判断原因和处理方式。
 机器人底座螺栓维护需要保留哪些记录底座紧固件的检查需要与厂家安装说明和现场维护制度对应。记录的目的,是在支架维修或机器人重新安装时能够追溯所用零件和作业结果。
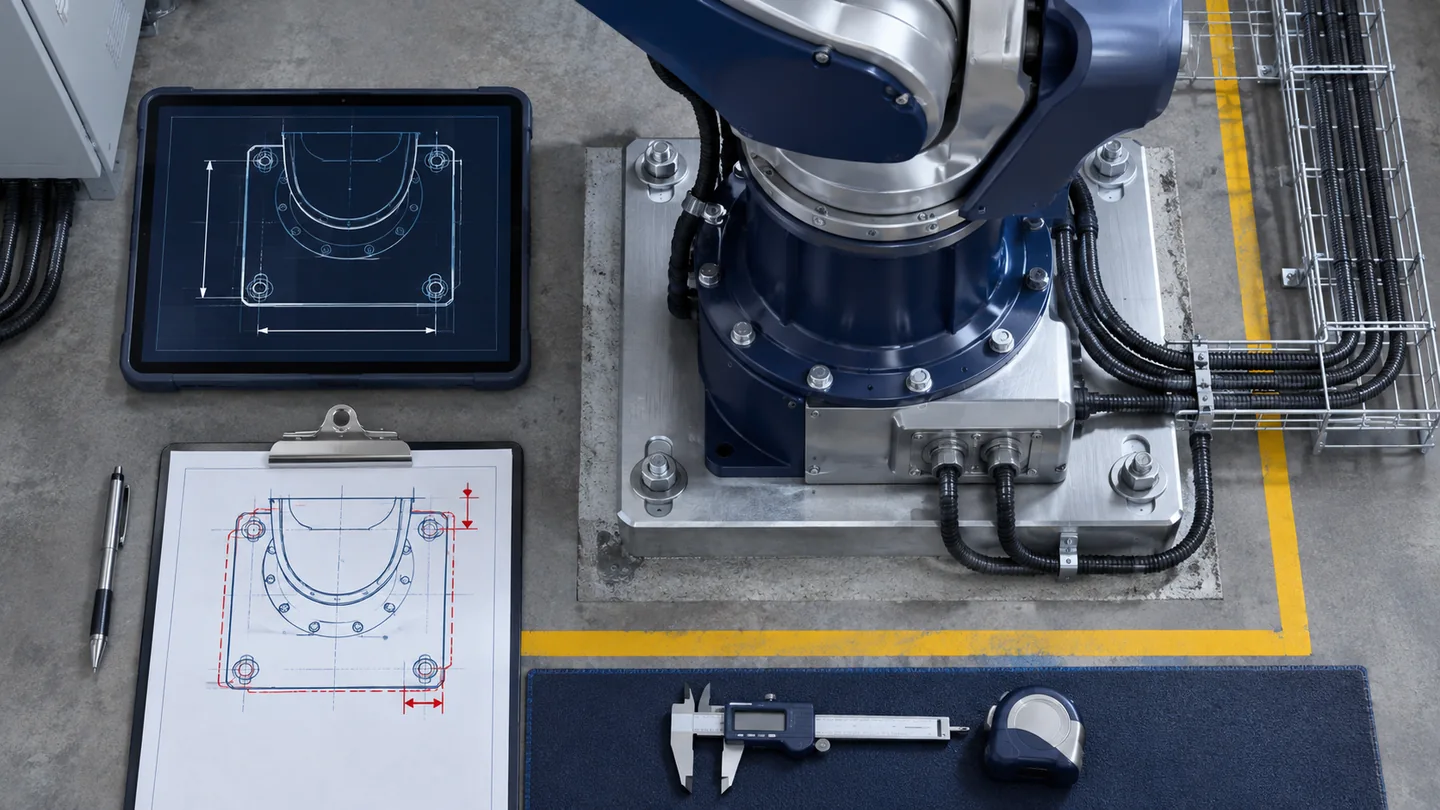 安装图纸与现场不一致时怎样记录差异安装图与现场不一致时,先记录并评估差异,再由设计和设备责任方决定如何处理。没有经过评估的现场改动会让后续维修和复验失去依据。
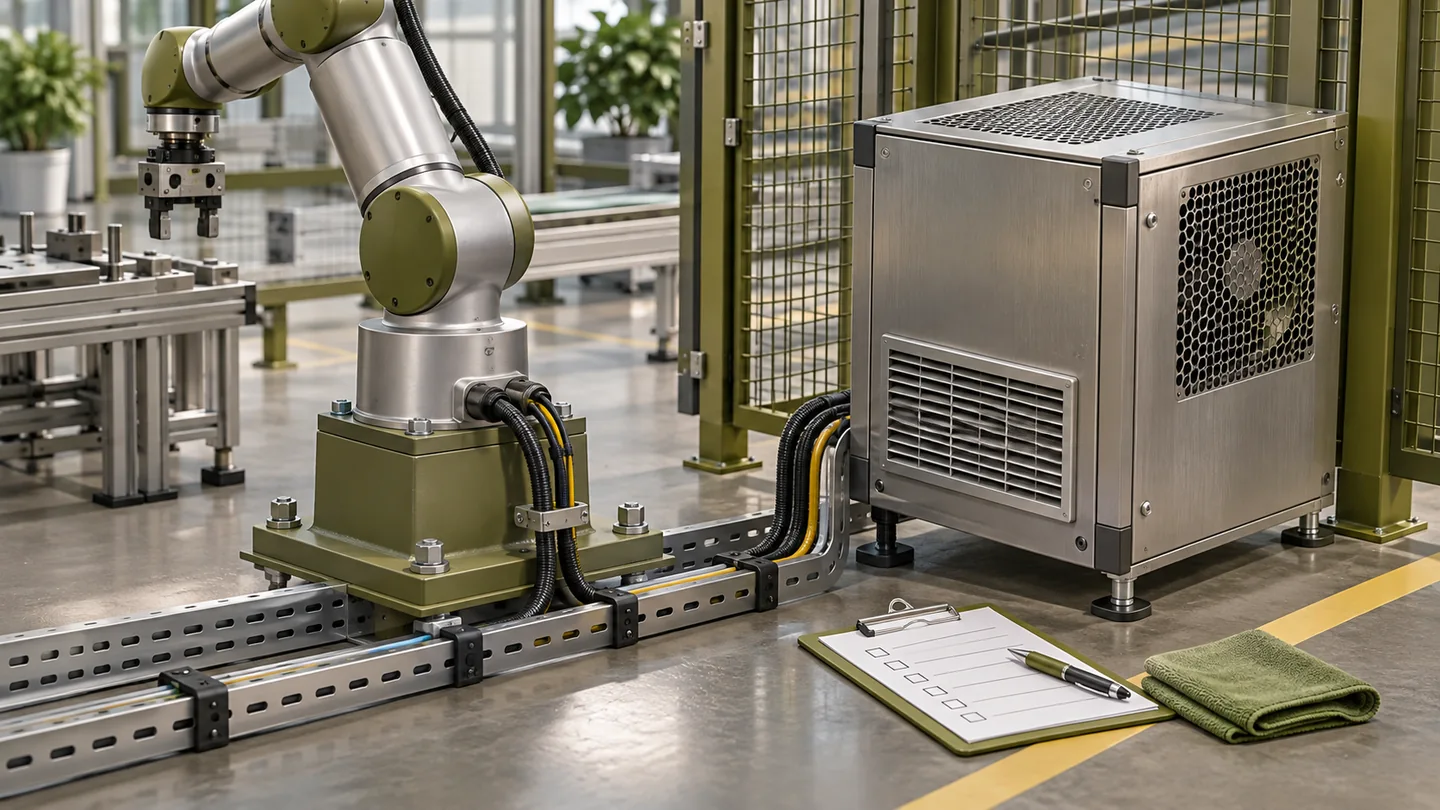 机器人控制柜散热如何纳入安装检查控制柜需要在规定环境下散热。堆放纸箱、遮住进风口或让柜体靠近热源,都可能改变设备运行条件。
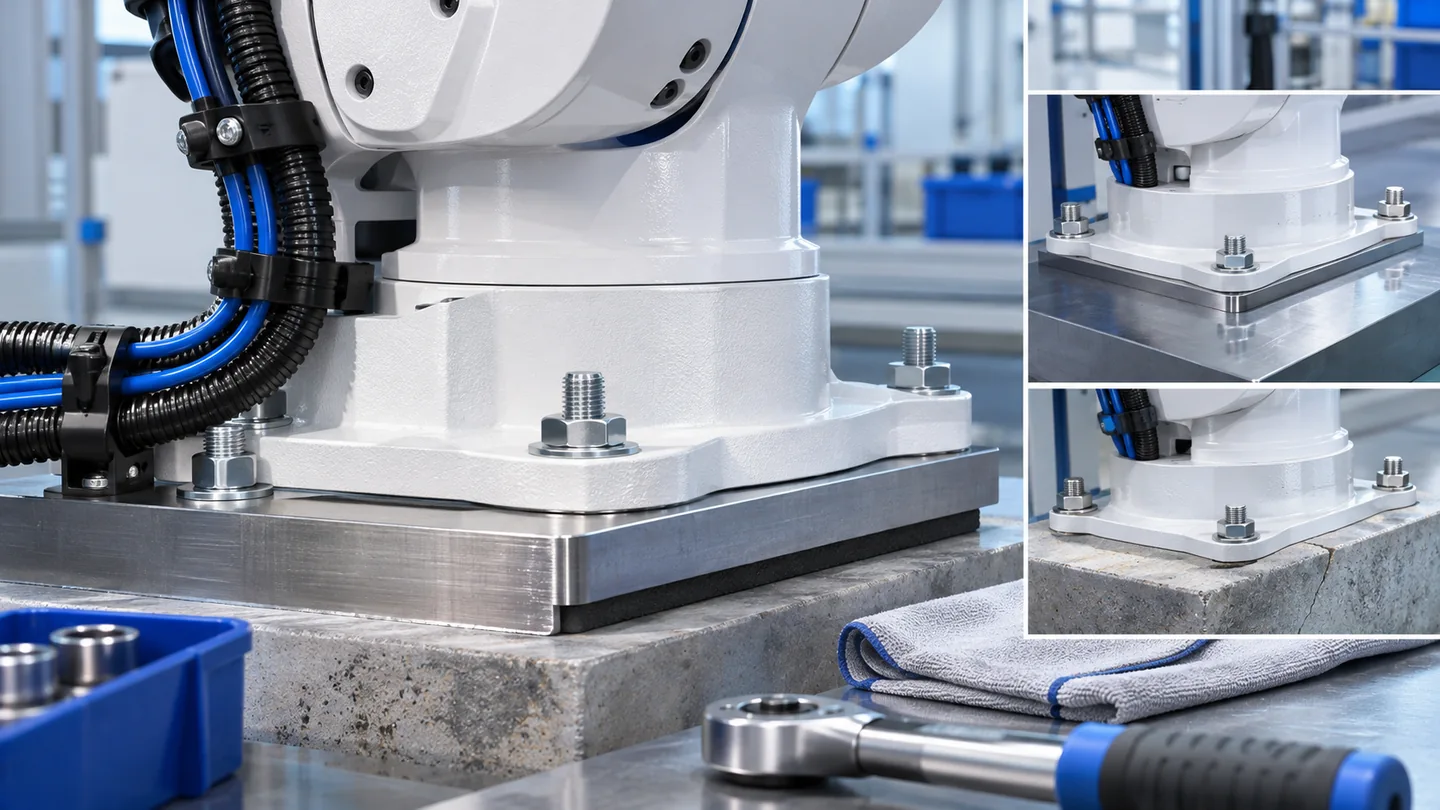 机械臂底座安装面如何影响重复性机器人本体参数符合要求,安装面仍可能成为重复性问题的来源。底座刚度、平整度和现场振动应按机型与应用条件一起检查。
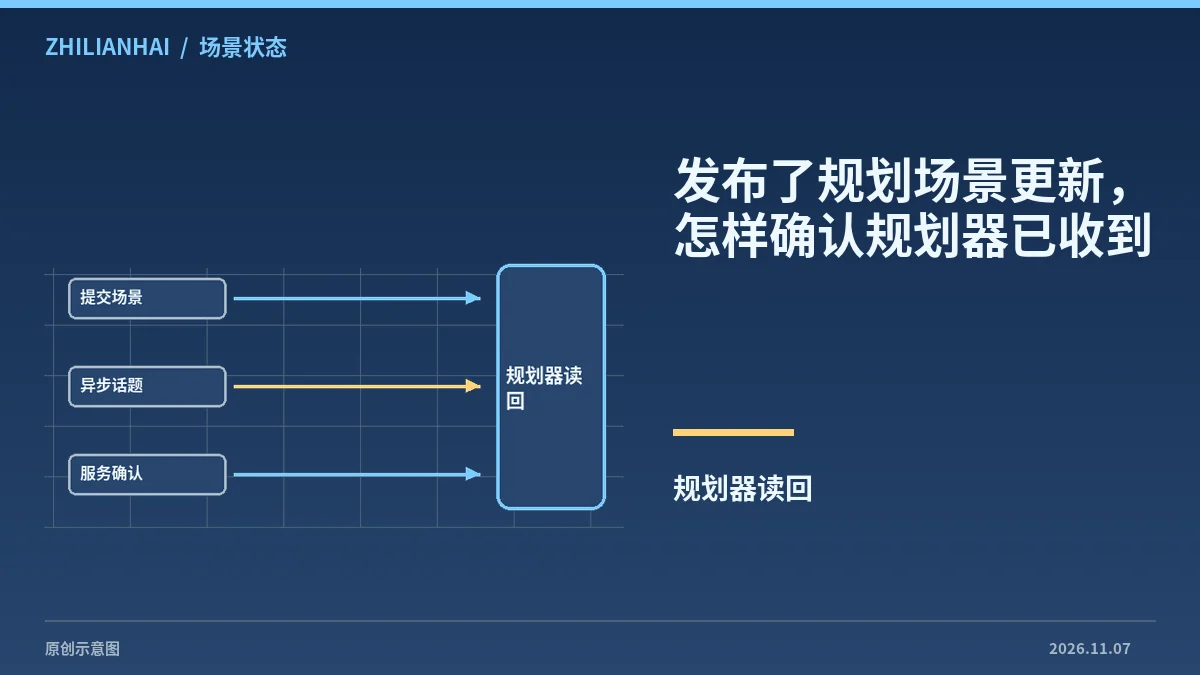 发布了规划场景更新,怎样确认规划器已收到场景消息已发布只表示发送动作完成。MoveIt 教程区分异步话题与等待应用结果的服务。规划依赖刚变动的工件或障碍时,应保留接…
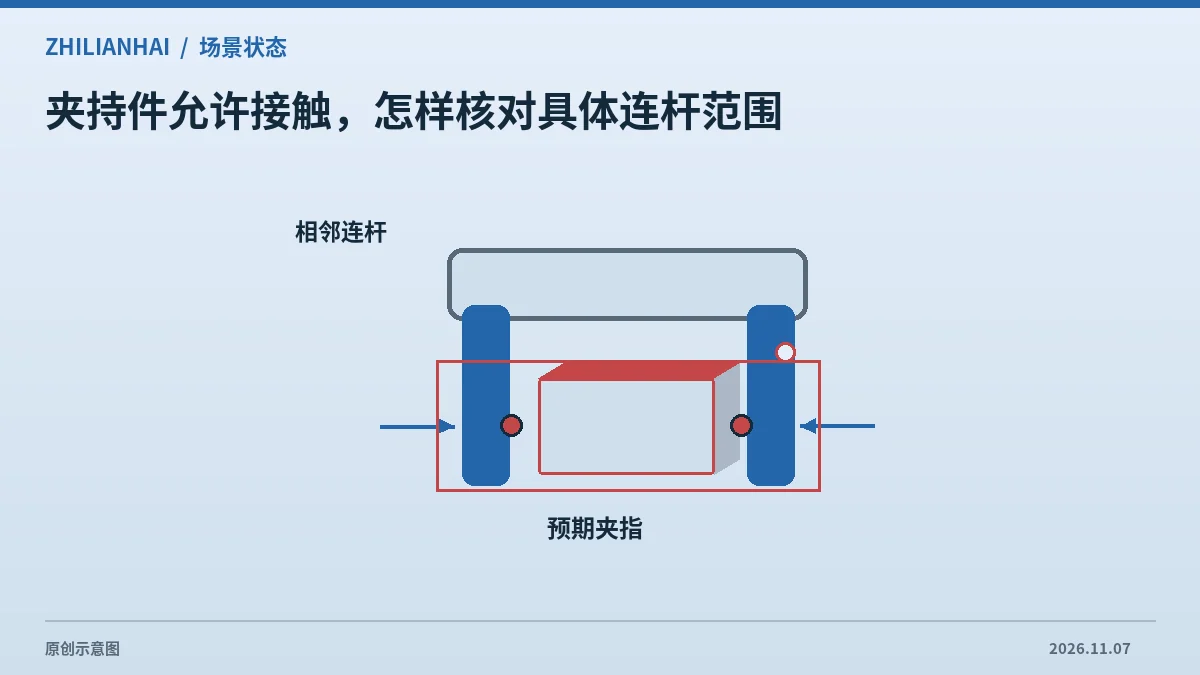 夹持件允许接触,怎样核对具体连杆范围MoveIt 附着对象可指定允许接触的连杆。夹指接触是夹持任务的一部分,其他连杆或周围对象仍需按项目的碰撞配置检查。本文整理…
08-24周一
08-23周日
- 凤凰网
2026世界机器人大会观察:生态协同驱动产业“破壁共生”
在2026世界机器人大会(以下简称“大会”)上,通过遥控器和智慧屏幕,可以远程操控浙江省人形机器人中试平台(以下简称“浙江中试平
行业综合中国人形机器人原文 ↗ - 红板报 on MSN
伽利略全新Galileo X亮相WRC:锚定 “全域移动”,重构陆行具身移动行业逻辑
伽利略Galileo X打造通用底座,实现对全品类移动设备降维替代 ...
行业综合中国具身智能/通用机器人原文 ↗ - 新浪财经
WRC 2026世界机器人大会:机器人产业进入规模化落地关键期,哪些 ...
2026 世界机器人大会 WRC,8 月 19 日‑8 月 23 日在北京亦庄举办,本届大会主题为人机共生、产需
行业综合中国行业综合原文 ↗
08-22周六
08-21周五
08-20周四
- IT之家
Counterpoint:2026 上半年全球人形机器人出货量同比增长近 300%,智元 ...
IT之家 8 月 20 日消息,全球人形机器人行业目前正处于大规模商业化落地的关键阶段。根据
行业综合中国人形机器人原文 ↗ - 网易
2026世界机器人大会在北京召开 京东展台首发超45款机器人新品
2026世界机器人大会在北京召开 京东展台首发超45款机器人新品,机器人,京东,黑科技 ...
行业综合中国行业综合原文 ↗ - 新浪网
2026世界机器人大会开幕,机器人开启“实用”时代
站在“十五五”开局的新起点,现代化产业体系建设持续推进,“人工智能+”行动深入实施,具身智能等新兴产业和未来产业加速布局。机器人作为连
行业综合中国具身智能/通用机器人原文 ↗ - 腾讯网
Counterpoint:2026 年上半年全球人形机器人出货量同比增长近 300%,商用 ...
DoNews8月20日消息,Counterpoint Research 近日的人形机器人
行业综合中国人形机器人原文 ↗
08-19周三
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。