
 智联海
统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
机器人产业信息与服务
机器人资讯
发布来源可追溯的机器人产业动态、企业资讯、产品技术和市场观察。
产业新闻
2026-06-30 — 2026-10-09 · 已筛选 25 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 733 篇 · 第 2 / 82 页
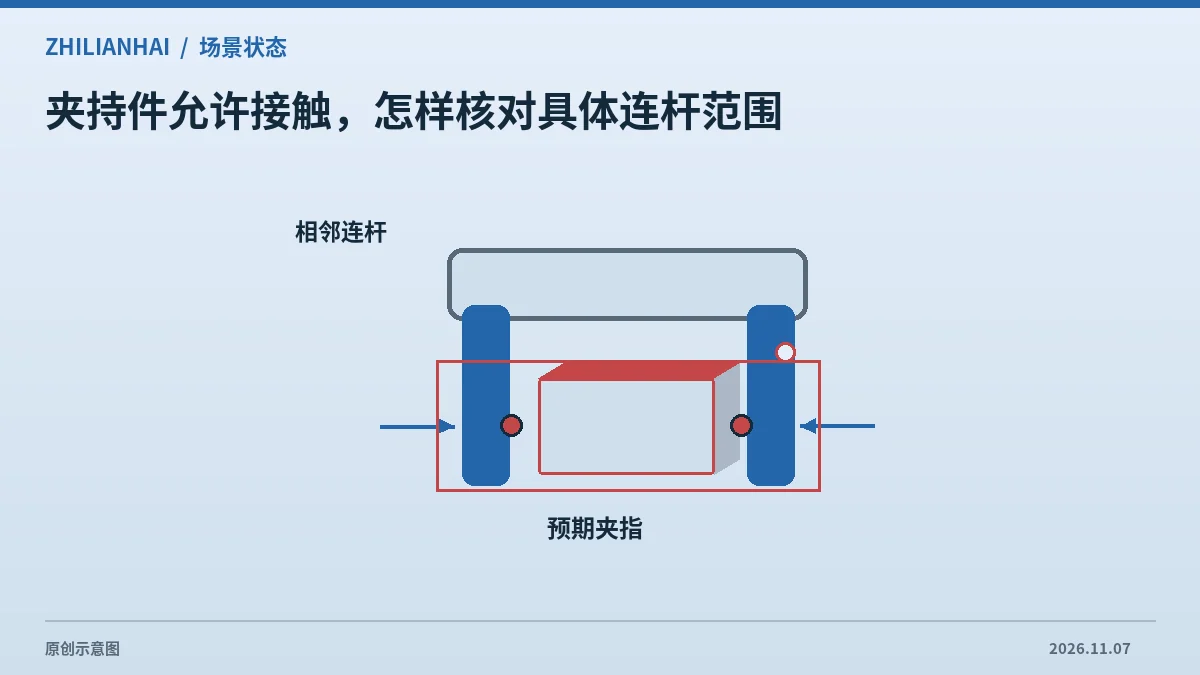 夹持件允许接触,怎样核对具体连杆范围MoveIt 附着对象可指定允许接触的连杆。夹指接触是夹持任务的一部分,其他连杆或周围对象仍需按项目的碰撞配置检查。本文整理…
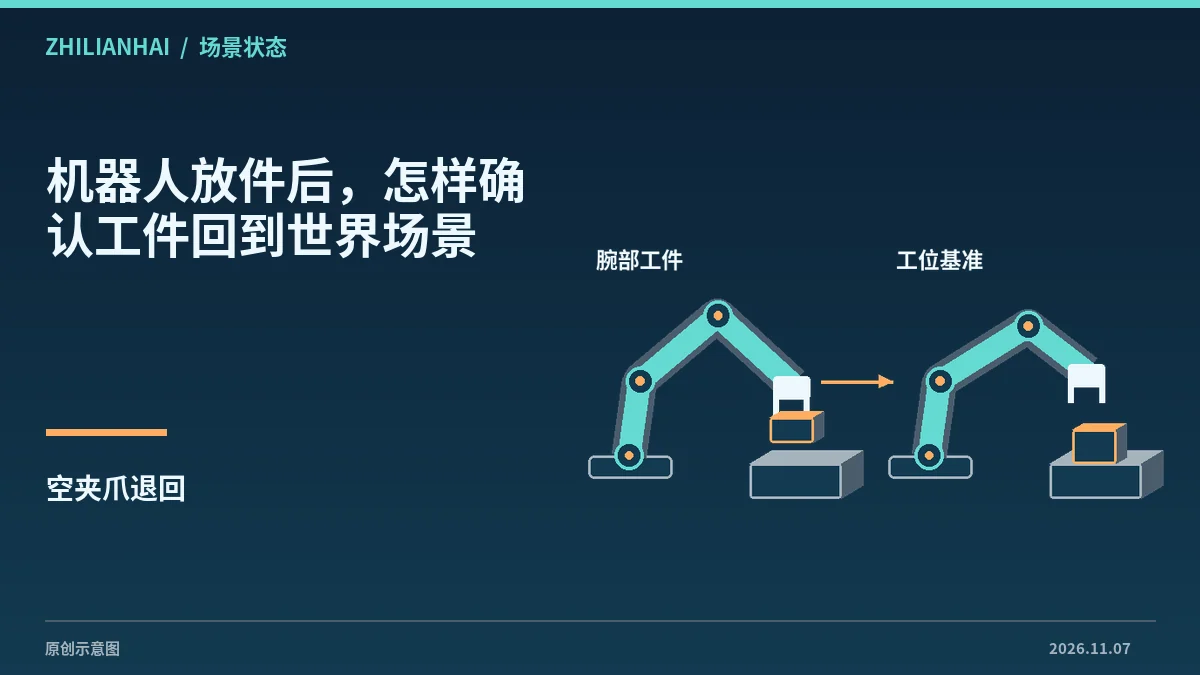 机器人放件后,怎样确认工件回到世界场景放件后只删除机器人上的附着物体,会使规划器看不到留在工位的工件。MoveIt 场景交接需要分别核对解除附着和世界中的重新放置…
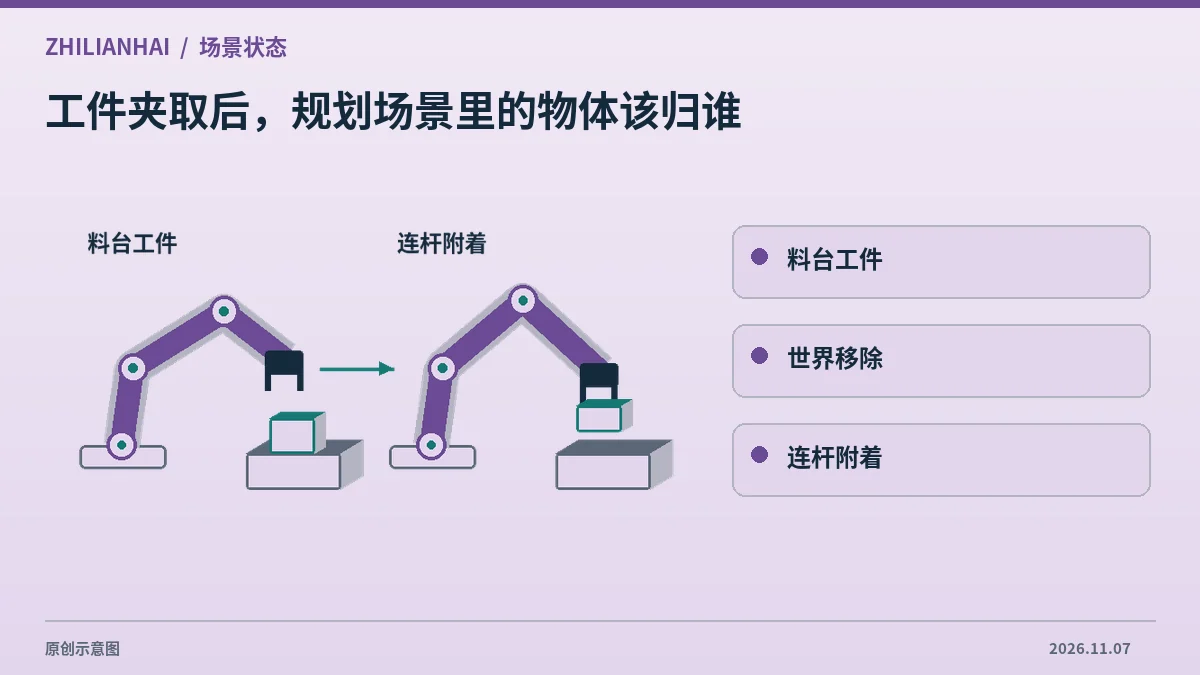 工件夹取后,规划场景里的物体该归谁夹取前的工件属于规划世界,夹取后应作为附着物体随机器人连杆移动。本文用 MoveIt 场景接口示例说明这个交接,重点核对世界…
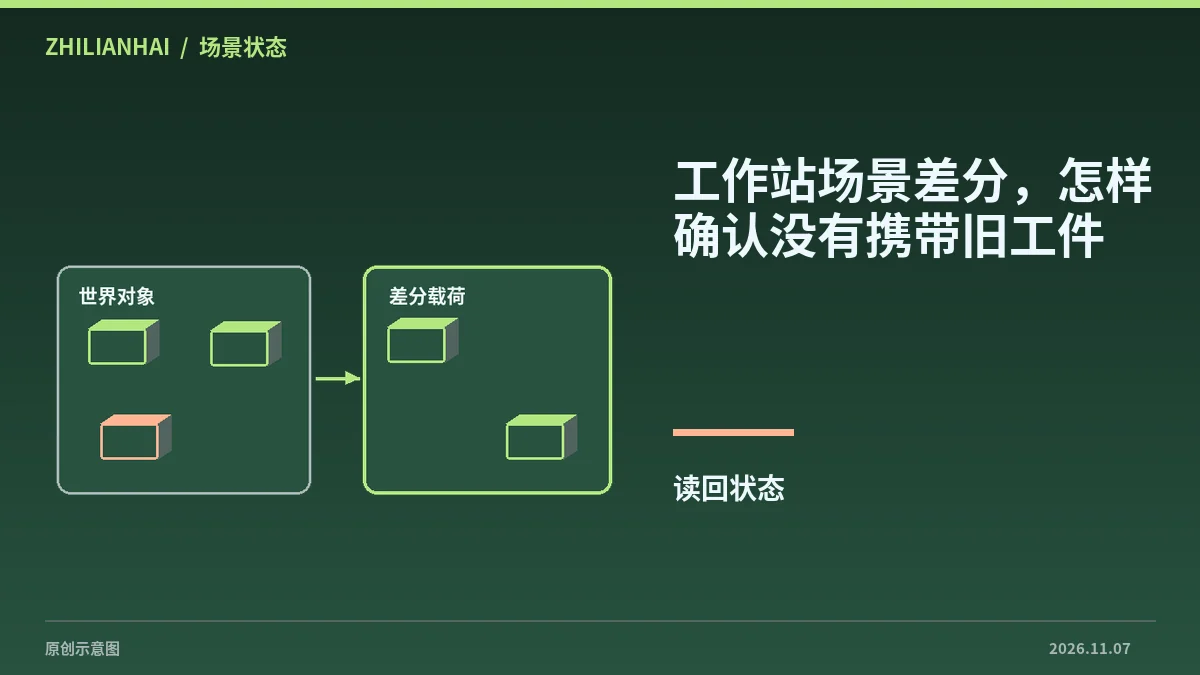 工作站场景差分,怎样确认没有携带旧工件规划场景差分用于提交局部变化。若重复使用同一个消息对象,之前的工件或附着条目可能仍在列表里。核对差分标志、对象身份和发送前后…
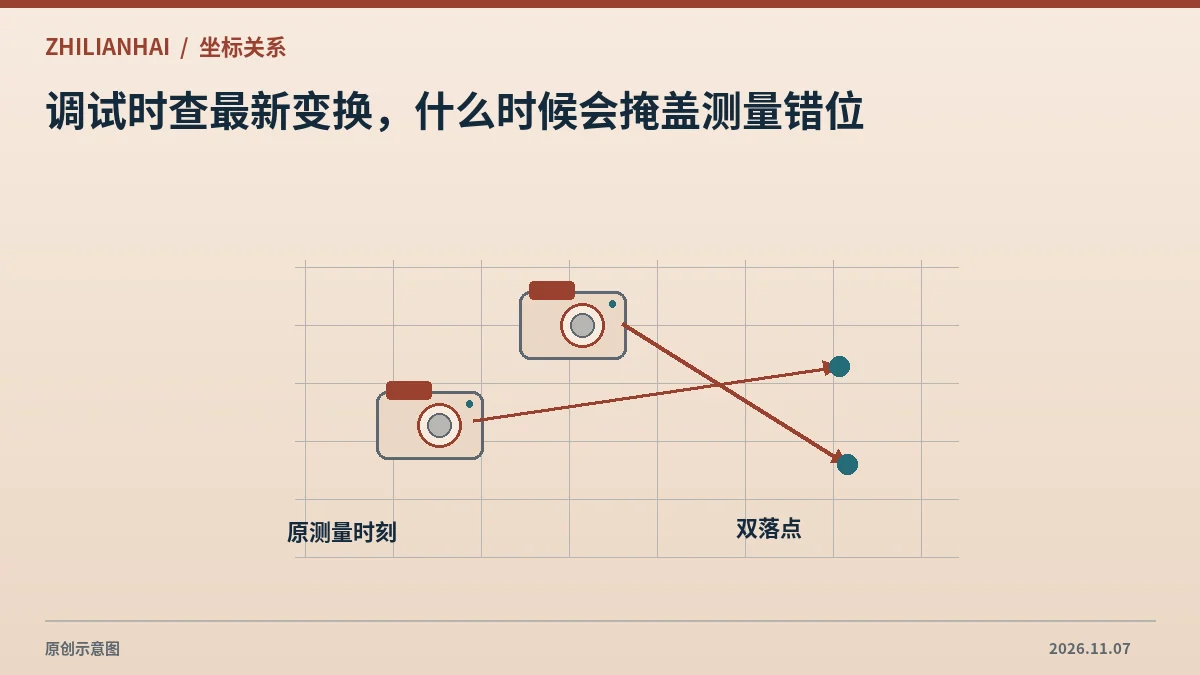 调试时查最新变换,什么时候会掩盖测量错位查询最新可用变换适合某些诊断场景。对采集后才到达的测量,最新变换可能对应机器人的另一姿态,需要比较原时间与最新时间的计算结果…
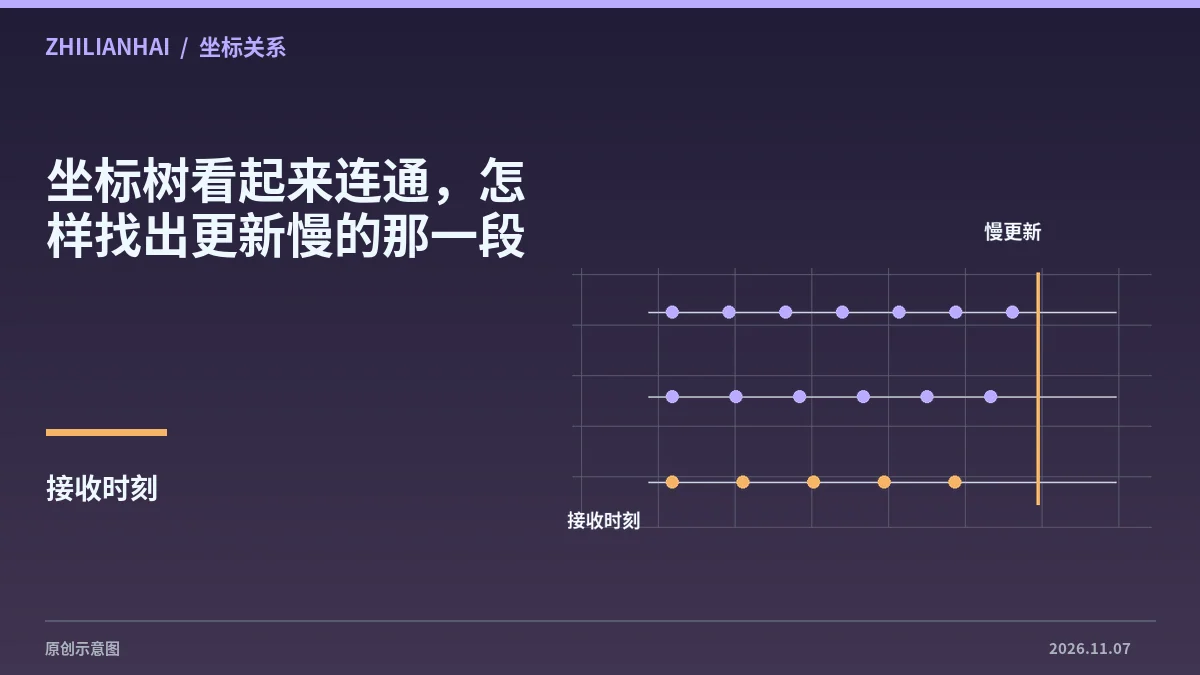 坐标树看起来连通,怎样找出更新慢的那一段坐标树检查只能说明帧关系是否连通。测量变换偶发失败时,可用 tf2 监测工具分段核对发布频率、样本时间和处理延迟,再用同一次…
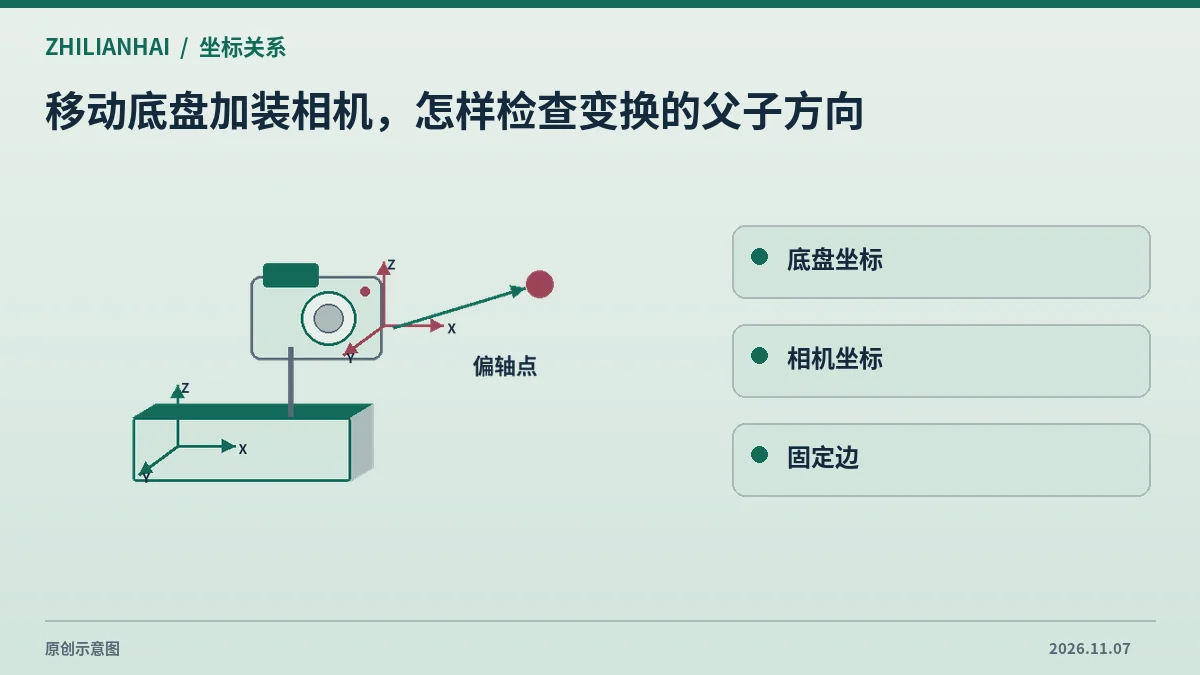 移动底盘加装相机,怎样检查变换的父子方向底盘加装相机后,固定安装变换必须能解释已知点从相机系到机体系的位置。父子名、旋转方向和安装基准应一起检查,避免只凭三维窗口中…
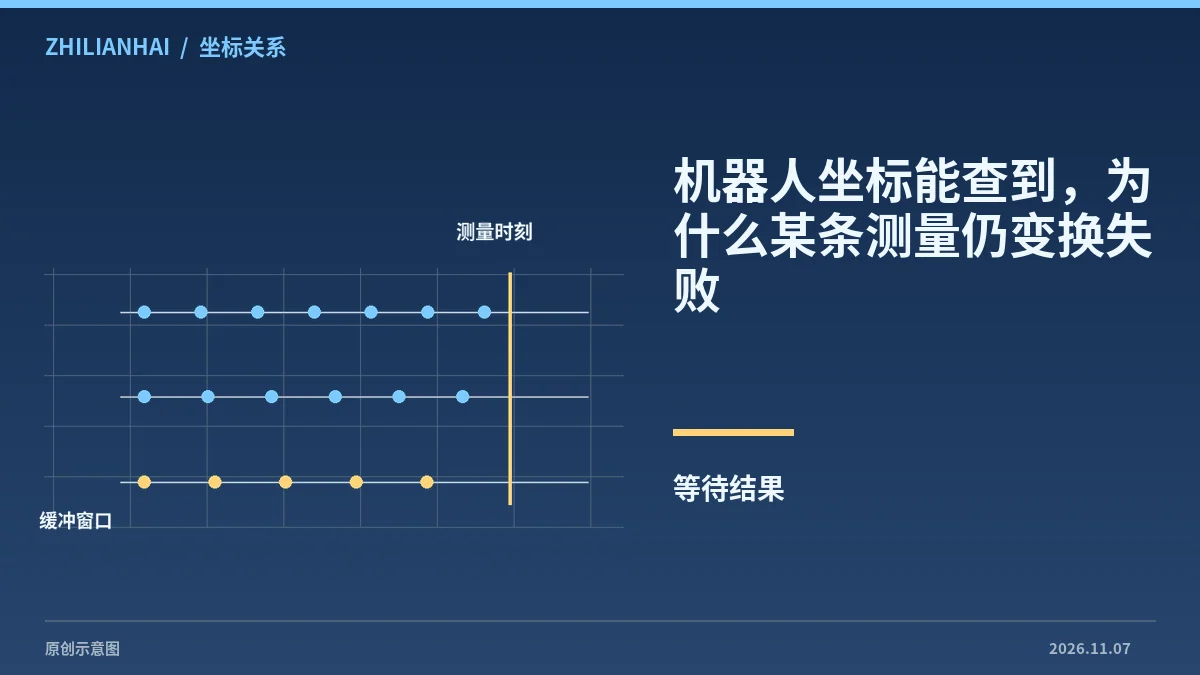 机器人坐标能查到,为什么某条测量仍变换失败坐标树连通不保证某条测量的时间处于缓冲区可用范围。出现向未来外推错误时,应保存失败请求、各相关变换的时间覆盖与时钟来源,避免…
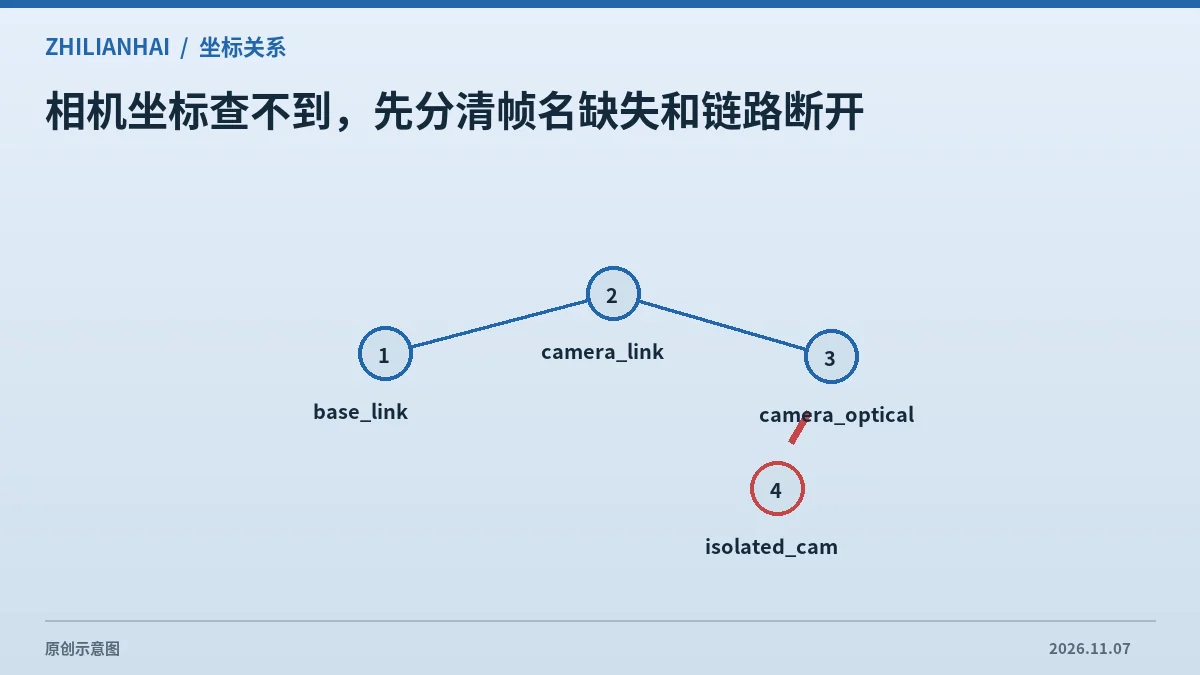 相机坐标查不到,先分清帧名缺失和链路断开相机消息正常到达但坐标查询报错时,可以先分清名字不存在与两个坐标没有共同链路。两类问题需要不同记录,先比对消息原始帧名,再检…
10-09周五
10-08周四
10-01周四
09-30周三
09-29周二
- 新华网
长治市太初AI机器人公园开园仪式暨重点项目签约会举办
9月28日,经过三个月的紧张筹备,规模化具身智能主题街区落地山西省长治市。当天上午,太初AI机器人公园开园仪式暨重点项目签约会在园区举行
行业综合中国具身智能/通用机器人原文 ↗ - 中国科技网
超300台机器人到主题乐园“上岗” 具身智能开辟新赛道
9月24日,全球首个大规模具身智能主题乐园在珠海横琴长隆飞船乐园正式启幕。超300台机器人在乐园100余个交互体验点常态化“上岗”,乐园
行业综合中国具身智能/通用机器人原文 ↗ - 新华网
当机器人站上网球场:AI叩响物理世界之门
新华社深圳9月28日电 题:当机器人站上网球场:AI叩响物理世界之门 新华社记者王浩明 在刚刚于深圳结束的2026年比利·简·金杯总决赛上,除了“
行业综合中国具身智能/通用机器人原文 ↗
09-26周六
09-24周四
09-23周三
09-22周二
- 中证网
具身智能企业密集发布模型 多元化探索“大脑”进阶路径
北京极佳视界科技有限公司首席科学家朱政则认为,相比如今被广泛使用的语言模型,具身模型的发展过程,不一定会存在某个“令人惊喜”的瞬间。“语
行业综合中国具身智能/通用机器人原文 ↗ - 证券时报
多场景落地攻坚产线自动化 建设“机器人造机器人”产线
目前,极佳视界推动具身机器人落地家庭服务与工业制造场景,并开启“机器人造机器人”产线建设。同时,公司以通用世界模型为底座,将模型能力赋能具
行业综合中国具身智能/通用机器人原文 ↗ - 新华网
启元个人机器人正式发售,售价19999元起,AI模型、生态布局同步公布
9月20日,上纬新材料科技股份有限公司(下称“上纬新材”)旗下消费级具身智能品牌启元机器人在上海举办“我和我的个人机器
行业综合中国具身智能/通用机器人原文 ↗ - 澎湃新闻
OpenAI重新造机器人:27个岗位暴露了什么全栈野心?
如果 OpenAI 只是想给机器人提供一个更聪明的大模型,它不需要招聘一个齿轮设计工程师,也不需要专门招聘电机电磁设计、执行器测
行业综合中国具身智能/通用机器人原文 ↗ - 人民网浙江频道
杭州余杭加速构建具身智能产业生态
今年上半年,余杭实现人工智能规上核心产业营收720亿元,同比增长22.9%;规上人工智能核心企业超200家,数量杭州全市第一。再加上之江、良渚、湖畔、天目山
行业综合中国具身智能/通用机器人原文 ↗
09-21周一
- 澎湃新闻
工博会探营:AI重塑供应链,具身智能机器人走进真实产线
10月12日至16日,第二十六届中国国际工业博览会(下称“工博会”)将在国家会展中心(上海)举办,今年以“智能经济 智造无界”为主题,展
行业综合中国具身智能/通用机器人原文 ↗ - 澎湃新闻
探营工博会 | AI重塑供应链,具身智能机器人走进真实产线
10月12日至16日,第二十六届中国国际工业博览会(下称“工博会”)将在国家会展中心(上海)举办,今年以“智能经济 智造无界”为主题
行业综合中国具身智能/通用机器人原文 ↗ - 新华网
数据流架构进军具身智能:高光D35为何成为启元机器人的算力伙伴
9月20日,启元机器人上海新品发布会。 Q1、T1双新品的亮相赚足了眼球,但在行业人士看来,这场发布会还有一个更值得关注的信号
行业综合中国具身智能/通用机器人原文 ↗ - 新华网上海频道
启元机器人入局消费级赛道,正式发布两款个人机器人
9月20日,上纬新材料科技股份有限公司(下称“上纬新材”)旗下消费级具身智能品牌启元机器人在上海举办“我和我的个人机器人”主题新品发布会,正
行业综合中国具身智能/通用机器人原文 ↗ - 澎湃新闻
火星登陆两轮融资数千万元,00后团队押注机器“类脑架构”
大模型正在快速进入物理世界。 从VLA、世界模型到具身基座模型,机器人正在获得越来越强的视觉理解、语言推理和动作生成能力。当外界愈发
行业综合中国具身智能/通用机器人原文 ↗ - 新华网
超70家启用 “机器人学校”正加速落地
一字排开的具身智能机器人在数据训练师的遥控下,一遍又一遍地练习抓取矿泉水瓶、将餐盘放进微波炉、扫码快递件;不远处,戴着动作捕捉设备的操作人员正来回
行业综合中国具身智能/通用机器人原文 ↗
09-20周日
09-16周三
08-25周二
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。