
 智联海
统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
机器人产业信息与服务
机器人资讯
发布来源可追溯的机器人产业动态、企业资讯、产品技术和市场观察。
产业新闻
2026-06-30 — 2026-10-09 · 已筛选 36 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 733 篇 · 第 4 / 82 页
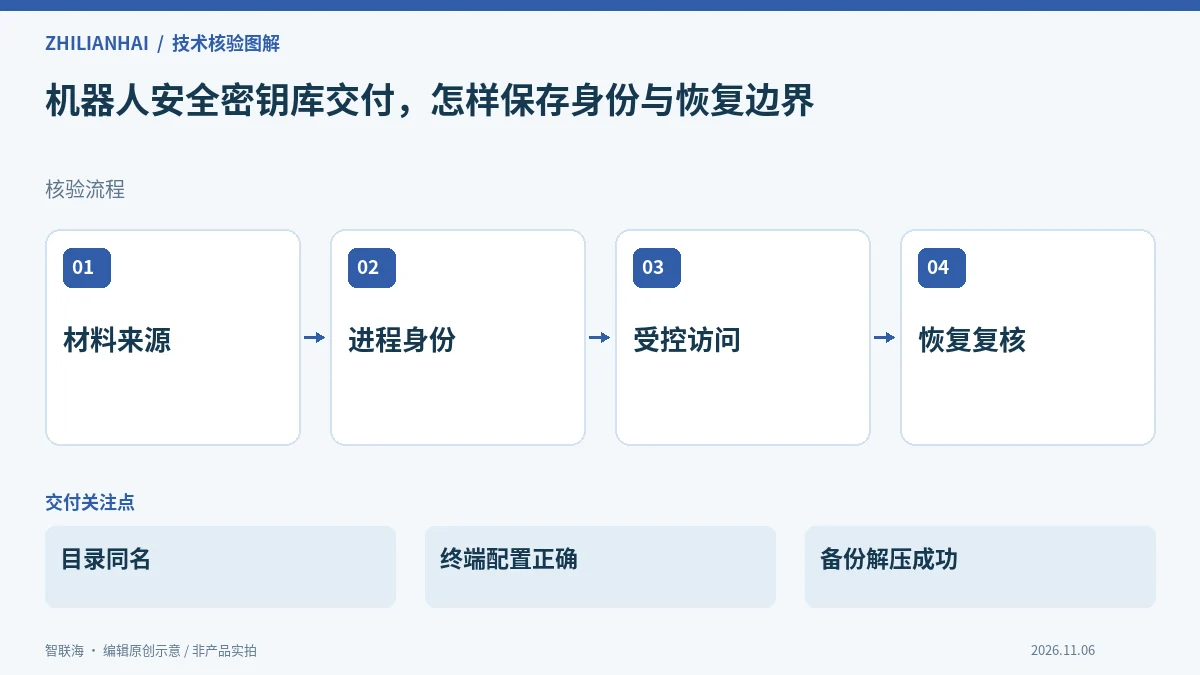 机器人安全密钥库交付,怎样保存身份与恢复边界机器人安全密钥库包含运行身份及其信任材料,交付不能只记录一个目录路径。本文结合ROS 2安全教程,整理密钥库来源、进程使用身…
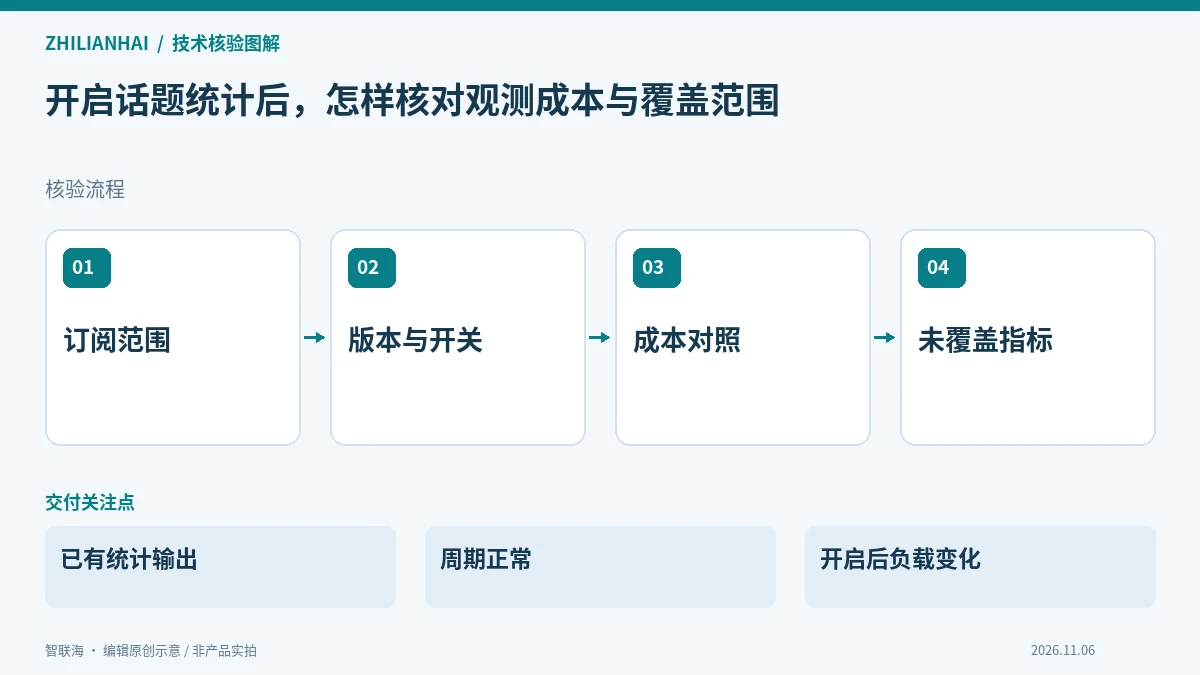 开启话题统计后,怎样核对观测成本与覆盖范围开启话题统计并不等于已覆盖机器人全部通信行为。本文依据ROS 2订阅侧统计说明,整理部署支持、观测范围、未提供指标及开关对照…
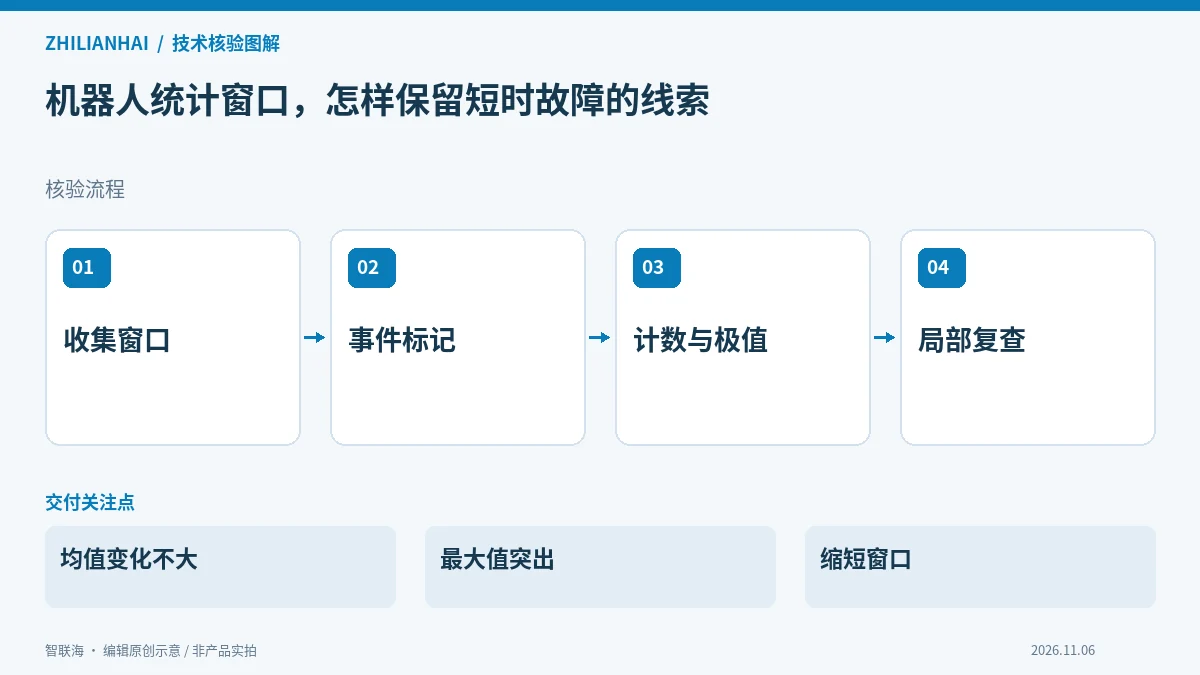 机器人统计窗口,怎样保留短时故障的线索机器人故障持续时间短于统计窗口时,平均值可能掩盖关键变化。本文结合ROS 2话题统计的收集与发布机制,整理窗口身份、样本计数…
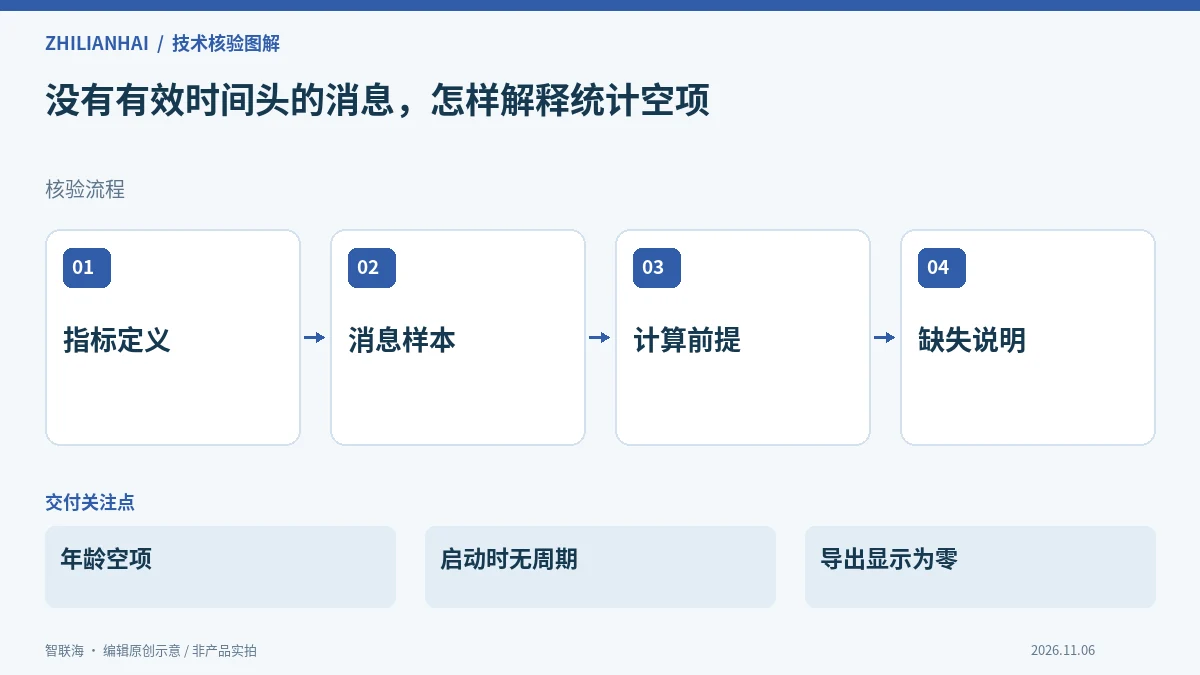 没有有效时间头的消息,怎样解释统计空项话题统计出现空项,不能立即认定传感器没有发布数据。本文依据ROS 2统计机制,区分消息年龄所需的有效时间头、周期计算所需的到…
 话题平均频率正常,怎样发现不均匀更新平均更新频率正常,不代表每一条机器人消息都按均匀节奏到达。本文结合ROS 2消息周期统计,整理相邻到达间隔、波动、首个样本和…
 传感器消息年龄,为什么不能直接当作网络延迟消息年龄是接收时刻与消息时间戳之间的差值,但时钟偏差、时间戳位置和排队也会影响结果。本文依据ROS 2话题统计说明,整理年龄…
 只读参数与运行配置,怎样划分维护修改权限只读参数限制某条修改路径,但不等于所有运行配置都不可改变。本文结合ROS 2描述信息和节点生命周期,整理配置所有权、拒绝响应…
 多机器人启动文件,怎样核对参数命名空间多机器人配置容易出现文件存在却没有作用到目标节点的问题。本文依据ROS 2参数寻址与启动配置说明,整理节点名、命名空间、通配…
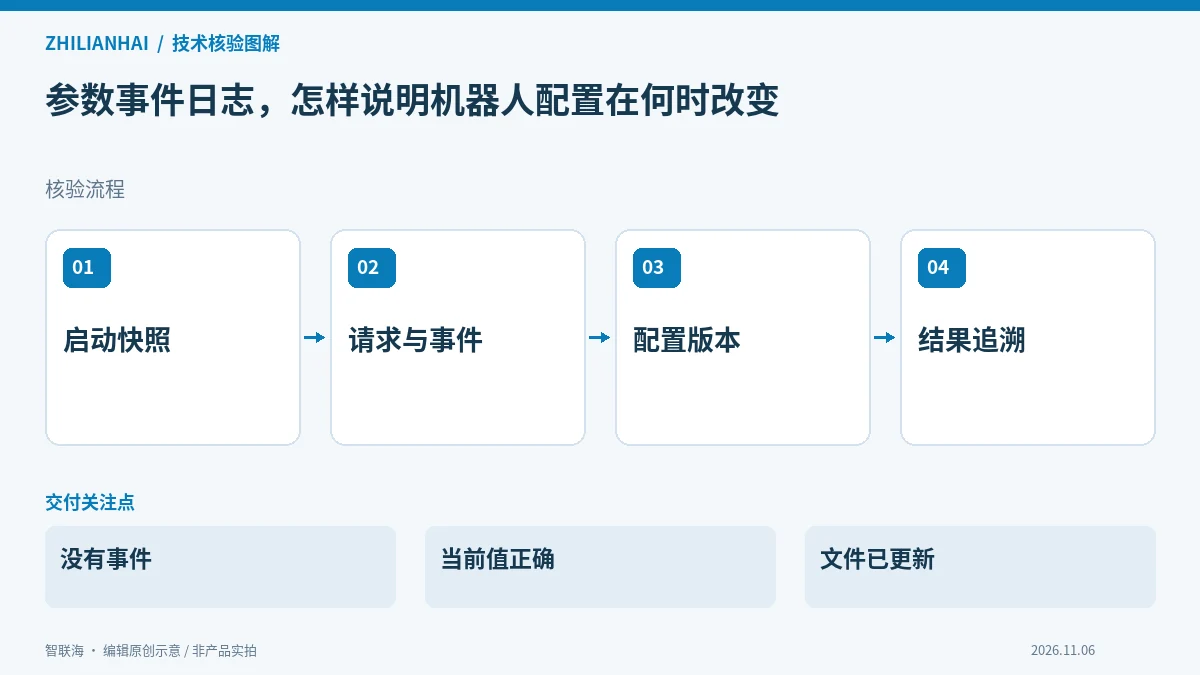 参数事件日志,怎样说明机器人配置在何时改变参数变更日志应能回答谁在什么运行上下文中改变了哪组配置。本文结合ROS 2参数机制,整理事件、请求、启动快照和结果版本之间的…
09-12周六
09-11周五
09-10周四
09-09周三
09-06周日
09-01周二
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。