
 智联海
统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
机器人产业信息与服务
机器人资讯
发布来源可追溯的机器人产业动态、企业资讯、产品技术和市场观察。
产业新闻
2026-06-30 — 2026-10-09 · 已筛选 41 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 733 篇 · 第 4 / 82 页
 机器人安全密钥库交付,怎样保存身份与恢复边界机器人安全密钥库包含运行身份及其信任材料,交付不能只记录一个目录路径。本文结合ROS 2安全教程,整理密钥库来源、进程使用身…
 开启话题统计后,怎样核对观测成本与覆盖范围开启话题统计并不等于已覆盖机器人全部通信行为。本文依据ROS 2订阅侧统计说明,整理部署支持、观测范围、未提供指标及开关对照…
 机器人统计窗口,怎样保留短时故障的线索机器人故障持续时间短于统计窗口时,平均值可能掩盖关键变化。本文结合ROS 2话题统计的收集与发布机制,整理窗口身份、样本计数…
 没有有效时间头的消息,怎样解释统计空项话题统计出现空项,不能立即认定传感器没有发布数据。本文依据ROS 2统计机制,区分消息年龄所需的有效时间头、周期计算所需的到…
 话题平均频率正常,怎样发现不均匀更新平均更新频率正常,不代表每一条机器人消息都按均匀节奏到达。本文结合ROS 2消息周期统计,整理相邻到达间隔、波动、首个样本和…
 传感器消息年龄,为什么不能直接当作网络延迟消息年龄是接收时刻与消息时间戳之间的差值,但时钟偏差、时间戳位置和排队也会影响结果。本文依据ROS 2话题统计说明,整理年龄…
 只读参数与运行配置,怎样划分维护修改权限只读参数限制某条修改路径,但不等于所有运行配置都不可改变。本文结合ROS 2描述信息和节点生命周期,整理配置所有权、拒绝响应…
 多机器人启动文件,怎样核对参数命名空间多机器人配置容易出现文件存在却没有作用到目标节点的问题。本文依据ROS 2参数寻址与启动配置说明,整理节点名、命名空间、通配…
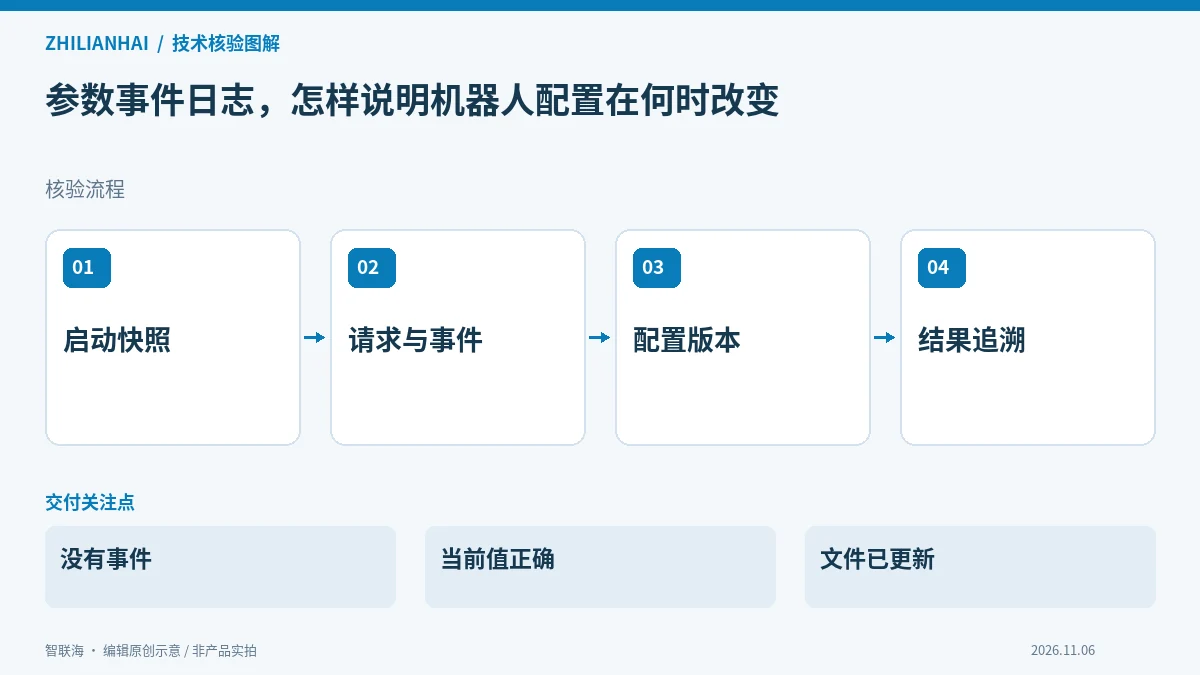 参数事件日志,怎样说明机器人配置在何时改变参数变更日志应能回答谁在什么运行上下文中改变了哪组配置。本文结合ROS 2参数机制,整理事件、请求、启动快照和结果版本之间的…
10-09周五
10-08周四
10-07周三
10-01周四
09-30周三
09-29周二
- 投资界
GPT拆掉了「具身大脑」,Embodied PhyStack会是具身智能的下一站吗?
Embodied PhyStack技术栈的意义,不只是多了一层。它把“具身大脑”从一家公司必须包揽的
行业综合中国具身智能/通用机器人原文 ↗ - 搜狐
聚焦具身智能:张丹阳校长调研商汤科技与大晓机器人
在推动“访企拓岗促就业”专项行动的背景下,天津中德应用技术大学校长张丹阳及其团队近日对商汤科技及其旗下的具身智能子公司大晓机器人进行了深
行业综合中国具身智能/通用机器人原文 ↗ - 观点网 on MSN
智能穿戴销售额增120% 具身智能机器人增93.1%
商务部公布的中秋消费数据显示,重点平台智能穿戴设备销售额增长达120%,具身智能机器人增长93.1%。智能手表、手环、智能眼镜等产品
行业综合中国具身智能/通用机器人原文 ↗
09-28周一
09-26周六
09-25周五
09-24周四
- 环球旅讯 on MSN
先行先试 + 全行业赋能:保利酒店如何锻造适配业态的专属大模型
持续进化 ...
行业综合中国具身智能/通用机器人原文 ↗ - 凤凰网
东童 AI 前瞻布局 AI 具身机器人人才培养,深化与计算机类高校产教对接
当前AI具身机器人进入技术快速迭代期,产业对兼具算法、系统集成与实体机器人工程能力的复合型人才需求持续攀升。东
行业综合中国具身智能/通用机器人原文 ↗ - 中国教育在线广东站
广州大模型多领域发力 推动产业向智向新 “走访AI新动能 智绘广州 ...
今年是广州“百千万工程”从“三年初见成效”迈向“五年显著变化”的关键之年。依托丰富的实体经济场景,广州提出打造
行业综合中国具身智能/通用机器人原文 ↗ - 腾讯网
无脚本、零遥控、数百万人围观!以太大模型让机器人学会自己“拿 ...
上海的一处户外烧烤现场,顾客们正在等烧烤上桌。现场负责服务的是两台机器人,一位守在炉前烤串,另一位穿梭在烤炉和餐桌之
行业综合中国具身智能/通用机器人原文 ↗
09-23周三
09-22周二
- 搜狐
工信部中小企业圆桌会议,智平方郭彦东谈通用机器人产业化
9月20日,工业和信息化部党组书记、部长李乐成主持召开第十六次中小企业圆桌会议,围绕健全优质中小企业主动
智平方(AI² Robotics)中国具身智能/通用机器人原文 ↗ - 新浪财经
自研Maxwell具身大模型破机器人榜单纪录
本报讯(记者赵广立)记者从中国科学院工业人工智能研究所获悉,由该所研究员武斌、王少将团队自研的Maxwell具身智能大模型,近日在MetaW
行业综合中国具身智能/通用机器人原文 ↗ - 腾讯网
广州大模型“上岗记”:修机器、管电网、当翻译、开矿车丨花城 ...
9月22日,由广州市委网信办主办的“花城四季 新彩广州”之“走访AI新动能 智绘广州‘百千万’”媒体深调研活动举办,邀
行业综合中国具身智能/通用机器人原文 ↗ - 搜狐
大模型负责思考,关节负责迈步|2027 北京人工智能与机器人展前瞻 ...
当全网都在热议大模型、多模态、具身智能时,很多人忽略了一个简单的事实:AI 算法再强大,也只是机器人的 “大脑
行业综合中国具身智能/通用机器人原文 ↗ - 深圳新闻网
工信部中小企业圆桌会议8家企业受邀,唯一机器人企业来自深圳
本文报道了2026年9月20日工信部召开的第十六次中小企业圆桌会议,深圳具身智能企业智平方作为唯一机
智平方(AI² Robotics)中国具身智能/通用机器人原文 ↗ - 澎湃新闻
OpenAI重新造机器人:27个岗位暴露了什么全栈野心?
如果 OpenAI 只是想给机器人提供一个更聪明的大模型,它不需要招聘一个齿轮设计工程师,也不需要专门招聘电机电磁设计、执行器测
行业综合中国具身智能/通用机器人原文 ↗
09-21周一
09-20周日
09-19周六
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。